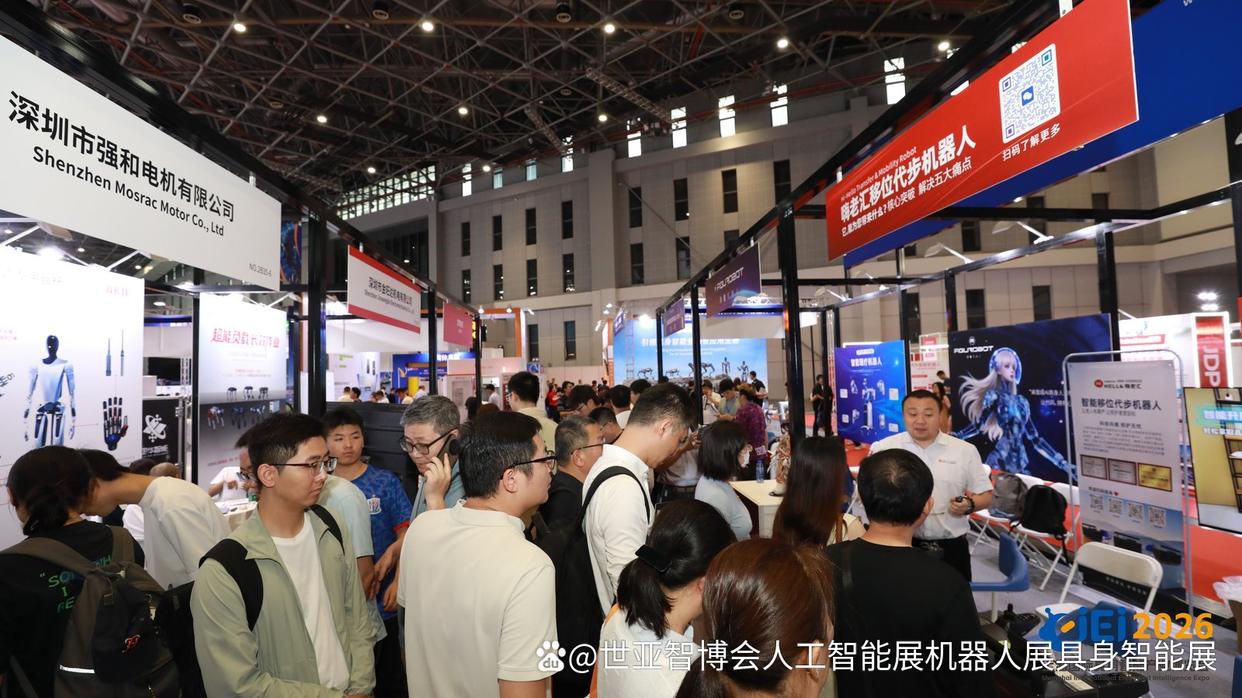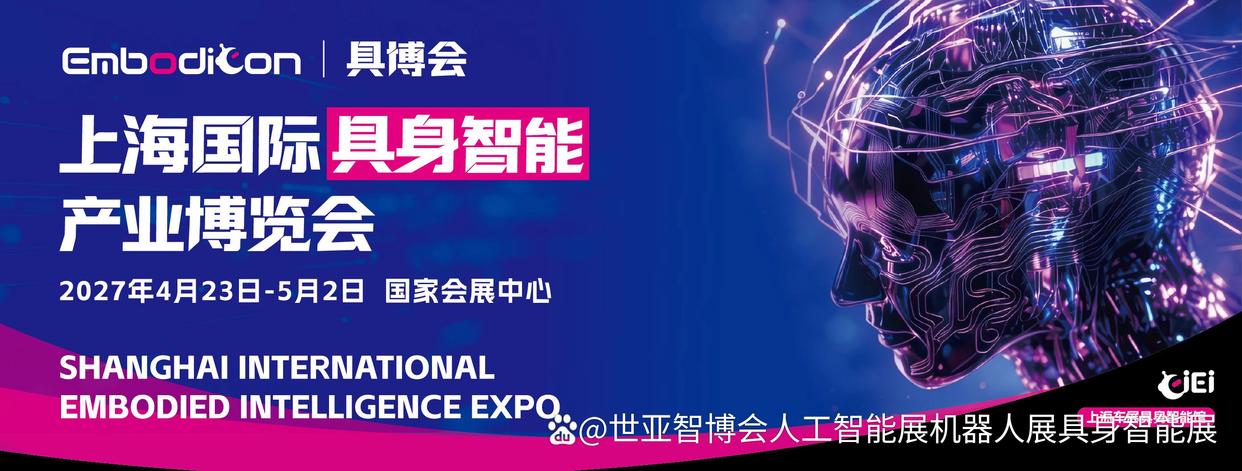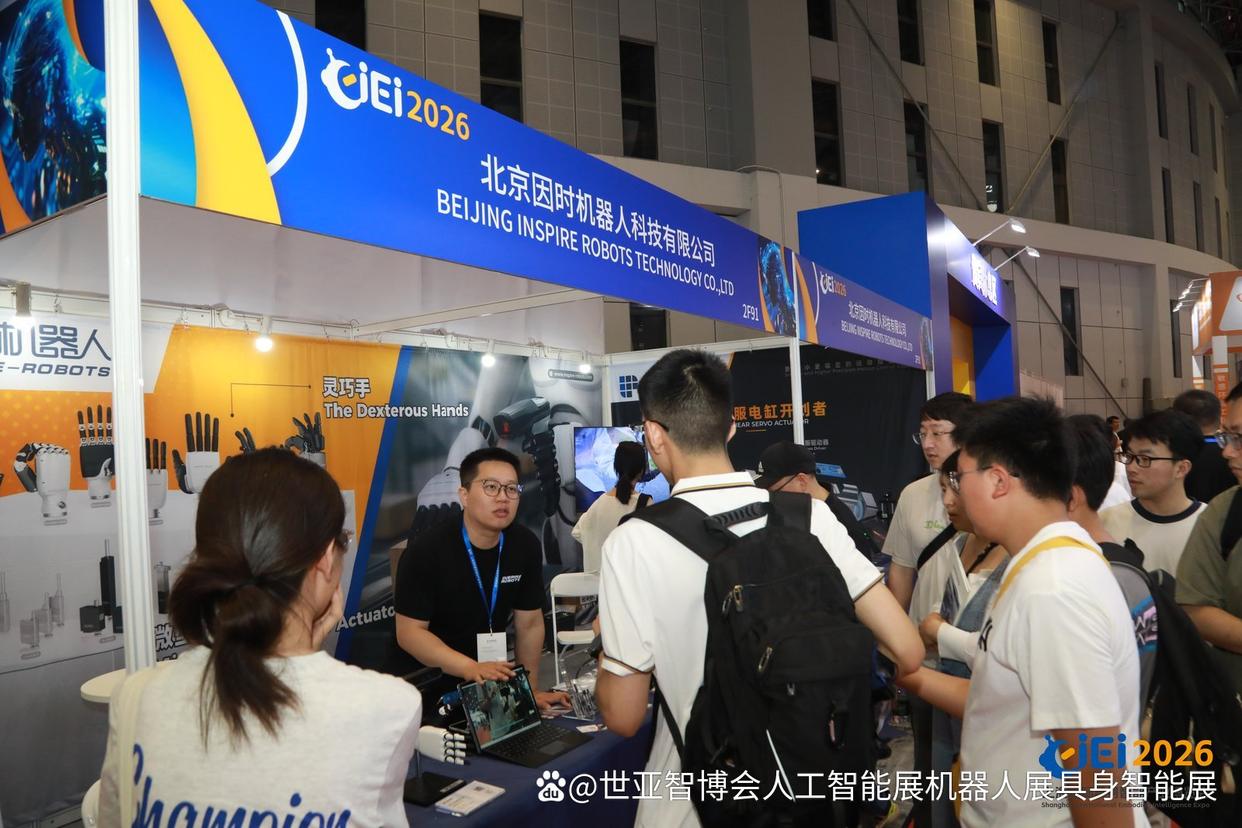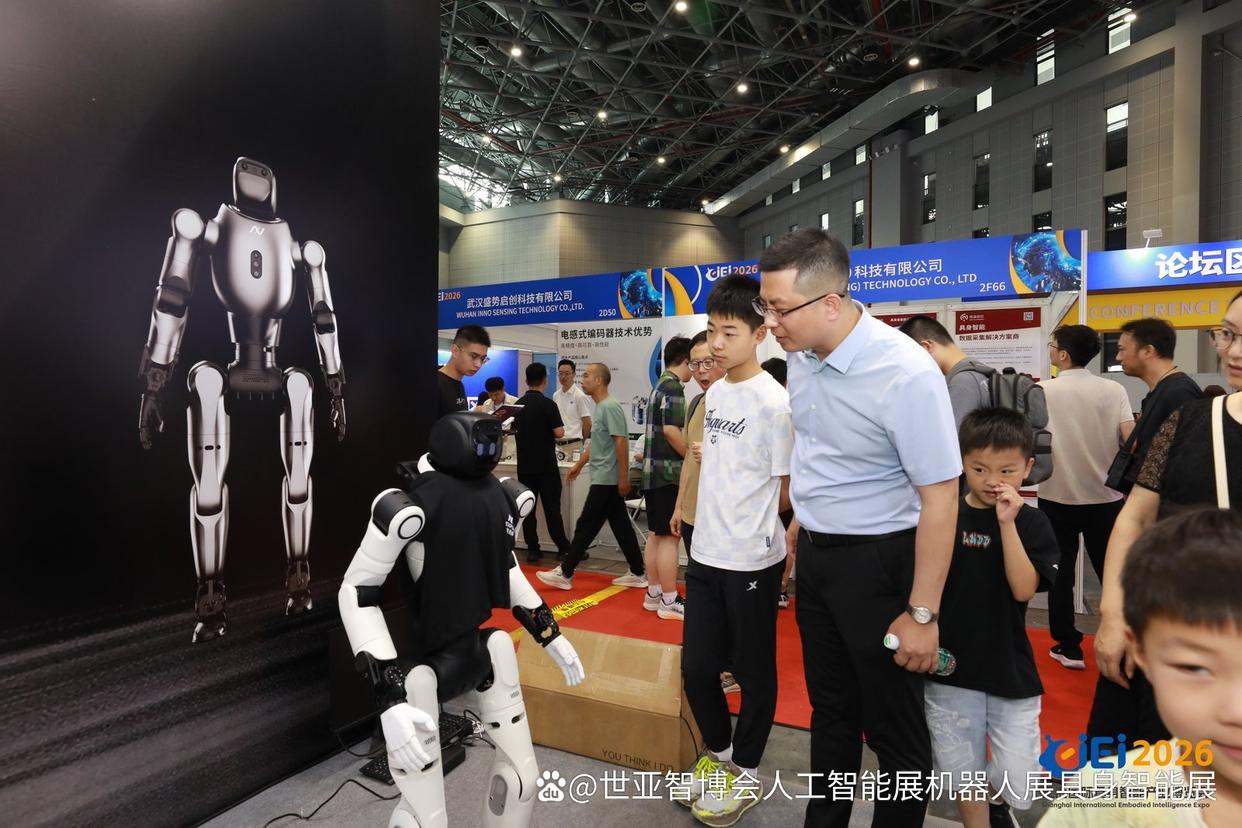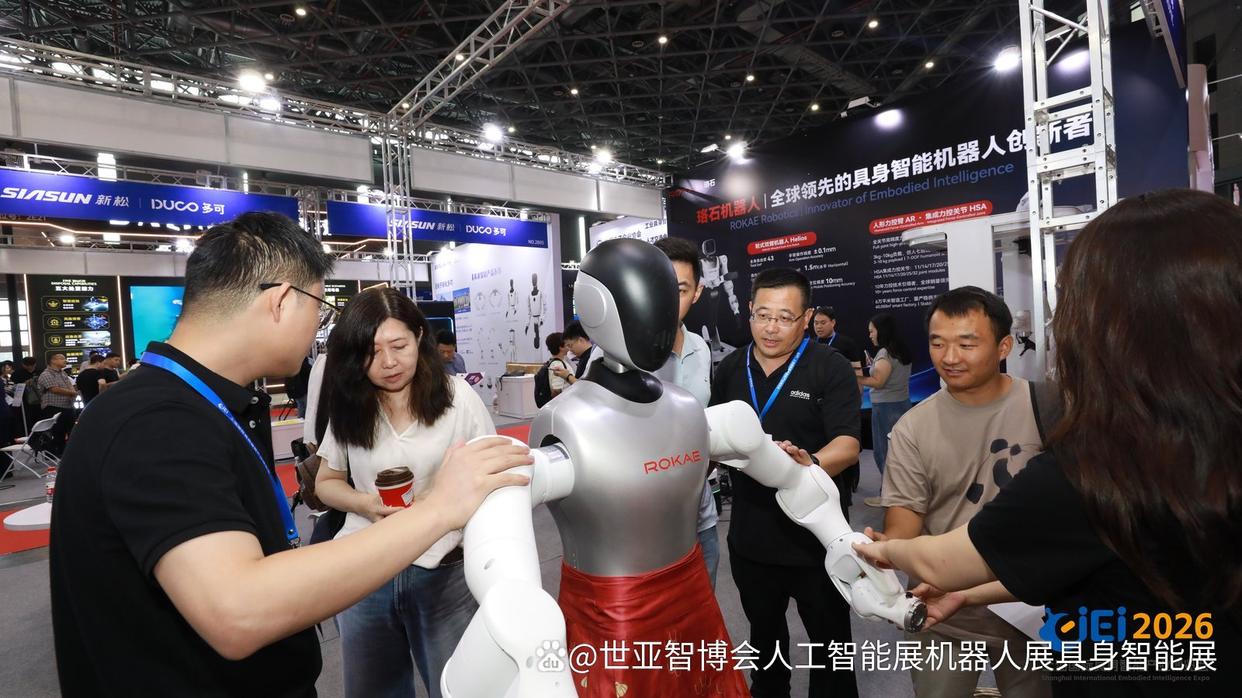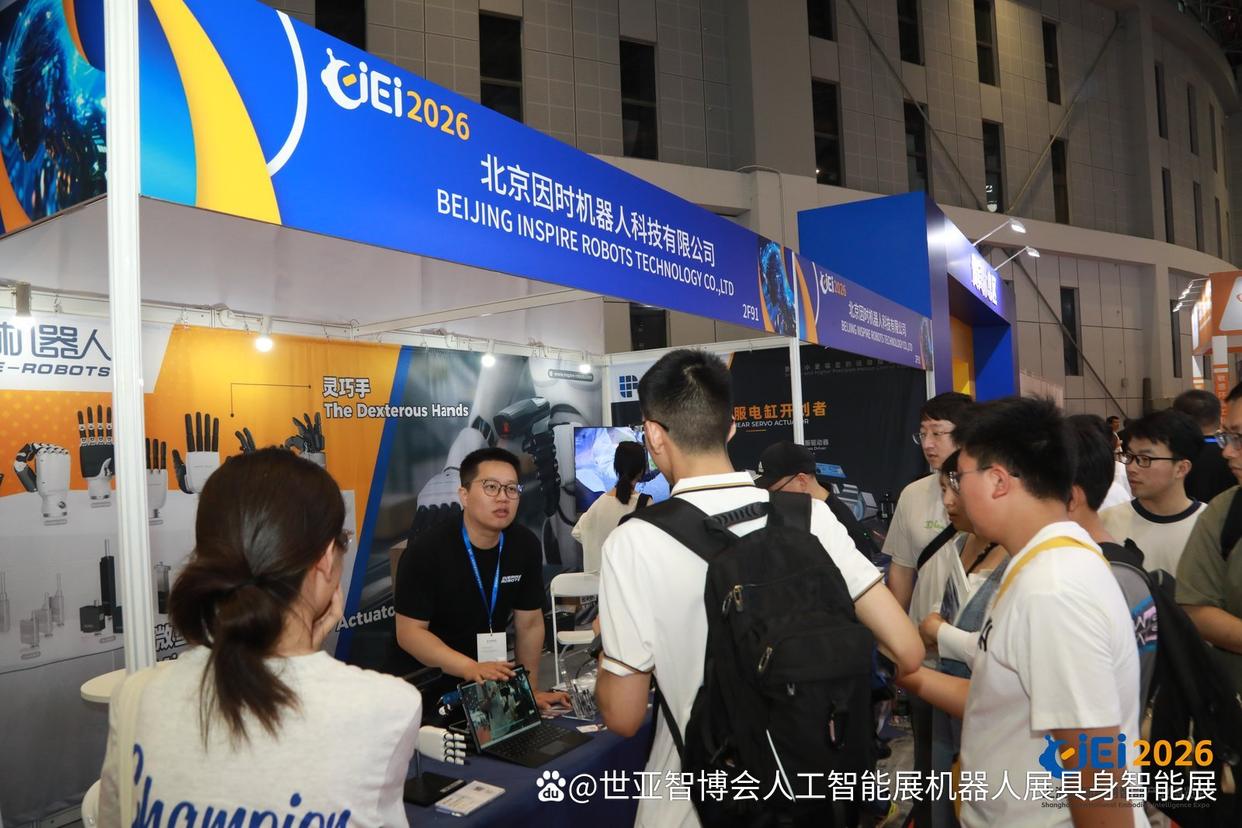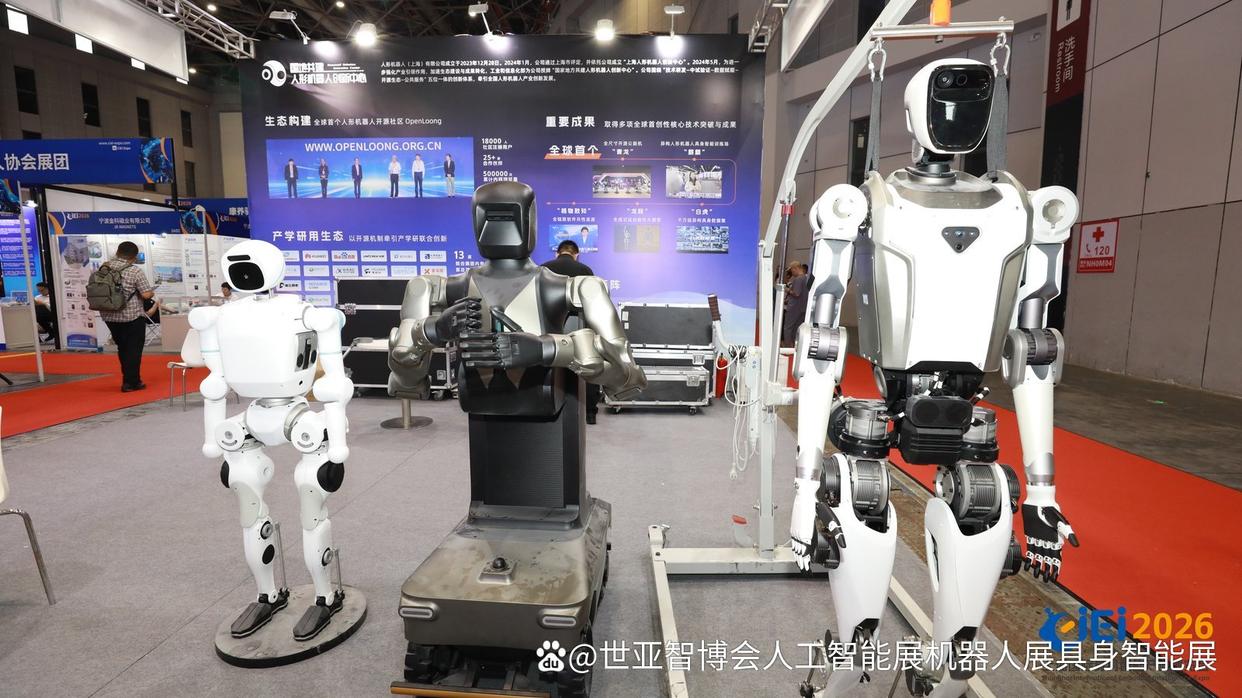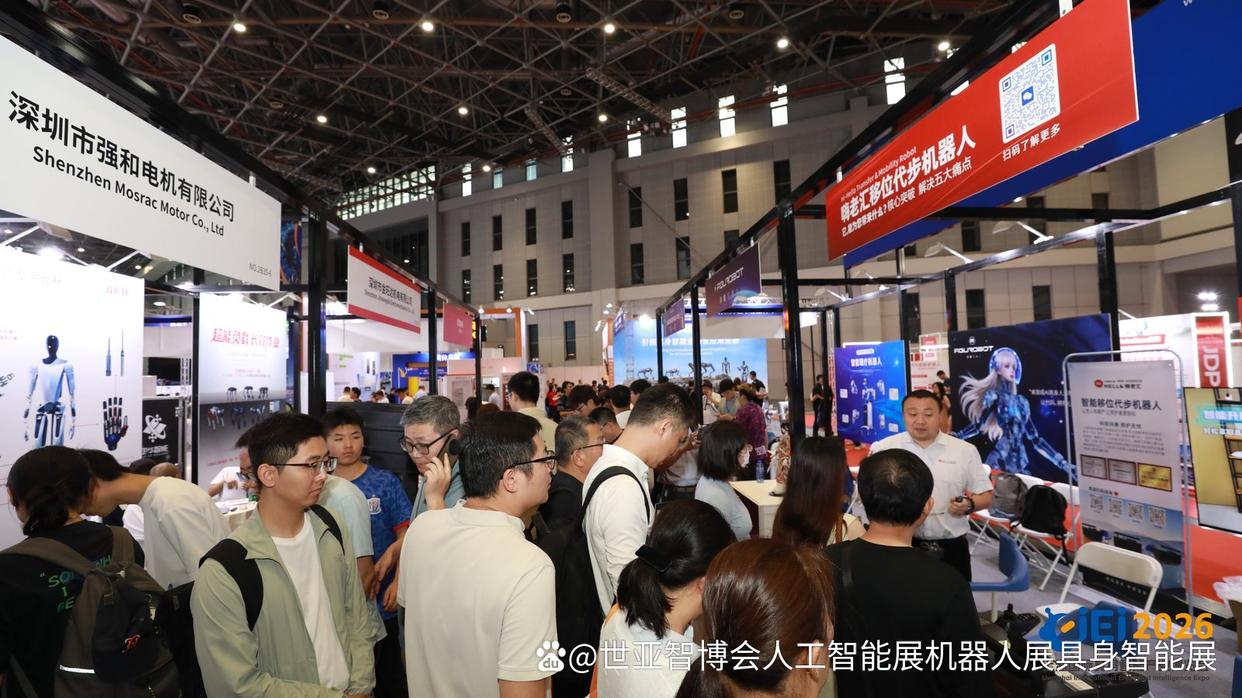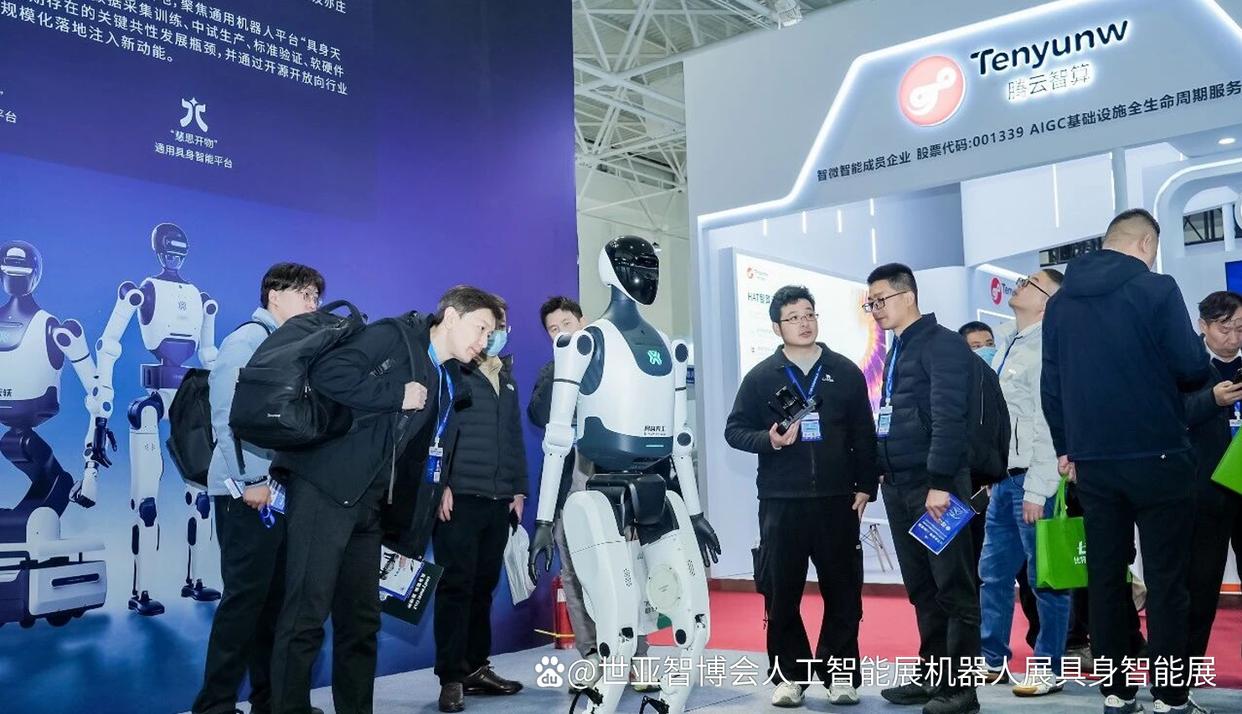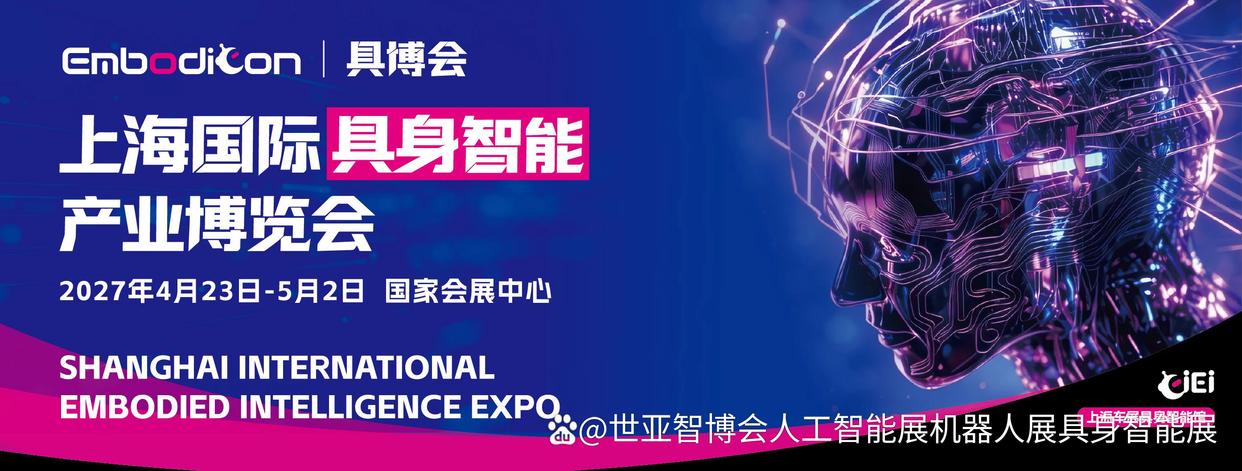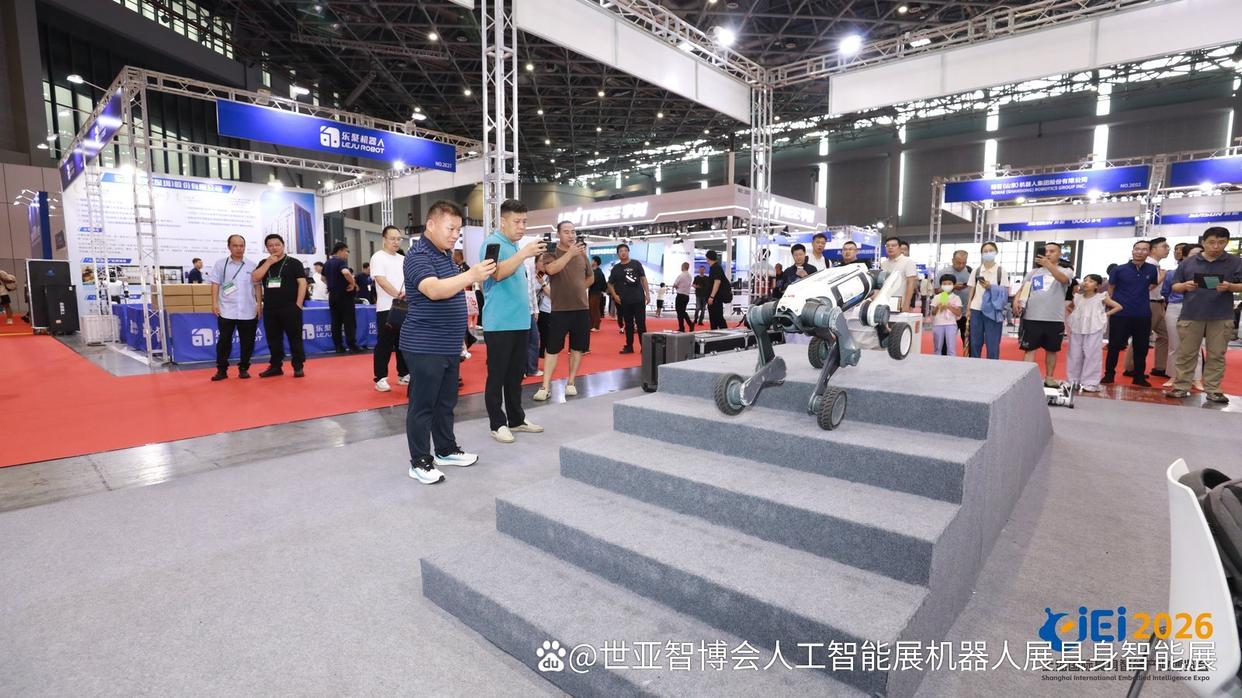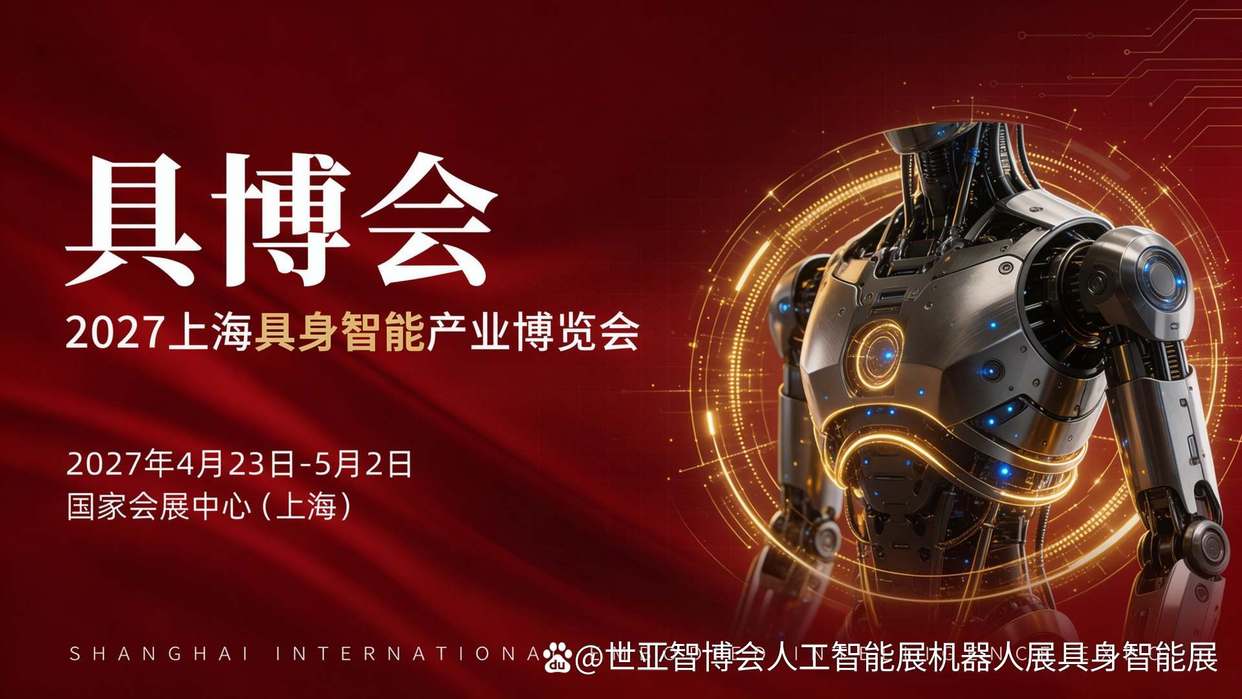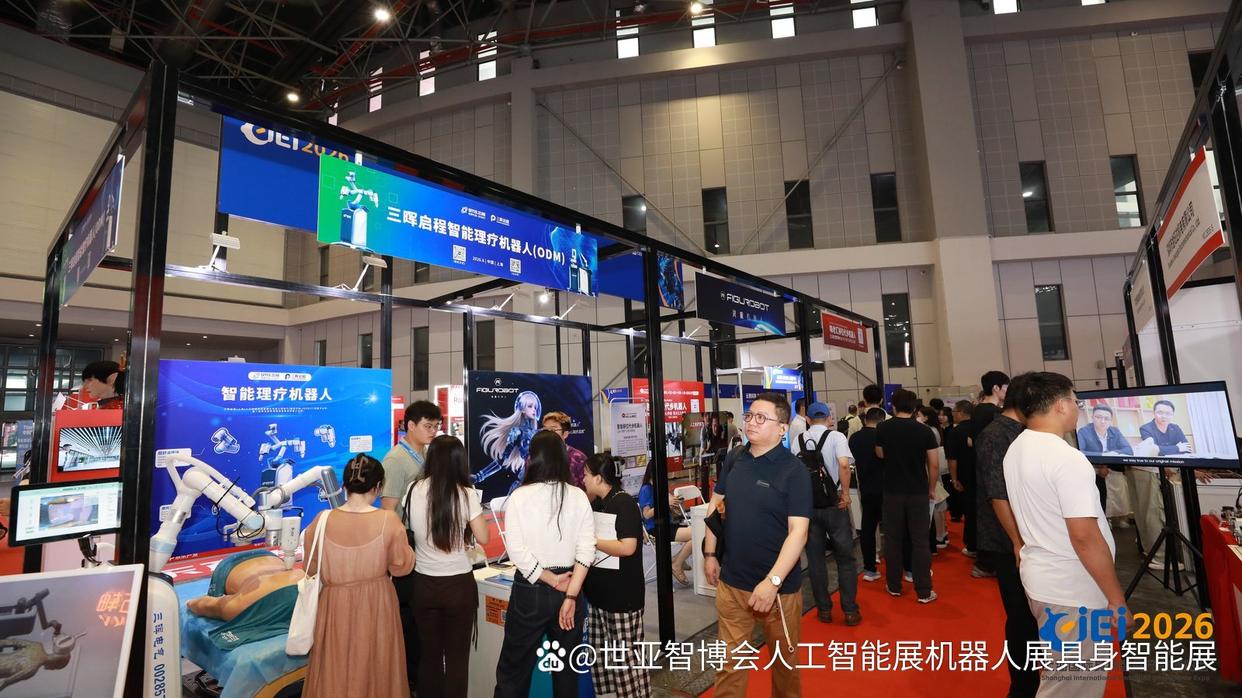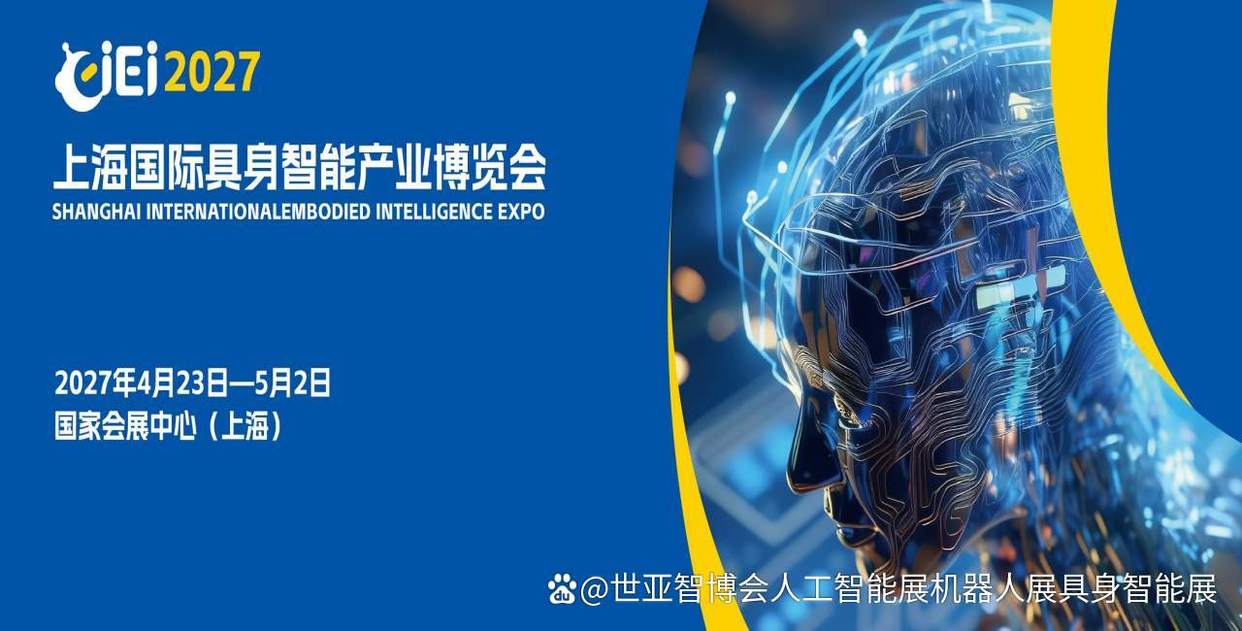
2027上海车展将于4月23日至5月2日在国家会展中心(上海)举行。与往届不同,本届车展首次设立具身智能展区,2027具博会同步亮相。汽车与机器人这两条原本各自演进的产业线索,第一次被摆到同一个展馆、同一段档期里。
这不只是展区面积的增加。它对应着一个正在发生的现实:汽车制造正成为具身智能最密集的落地场景之一,而具身智能也正成为汽车智能化向硬件端延伸的自然出口。
汽车工厂为什么先被选中
在众多候选场景中,汽车制造被反复提及的原因是”确定性”。焊装、涂装、总装、物流搬运、下线检测,每道工序都有清晰节拍、固定工位和可量化的质量判据,任务高度重复、环境相对结构化——恰好是机器人验证可靠性的理想土壤。
但传统工业机器人靠”固定程序加安全围栏”运行,位置写死、轨迹写死,遇到来料偏差、车型换型、产线调整就要重新示教。具身智能带来的变化,是把”感知—决策—执行”的闭环装进本体,让设备能容忍偏差,在混线生产中自己找位置、自己判断抓取点。
同一动线上的供需对接
展会协同的价值落在对接效率上。过去一家具身智能企业要进入整车厂,通常要穿过集成商、产线承包商、工艺部门与采购体系的多层验证,”提出场景—看到样机—评估可行性”的链路往往以月计。
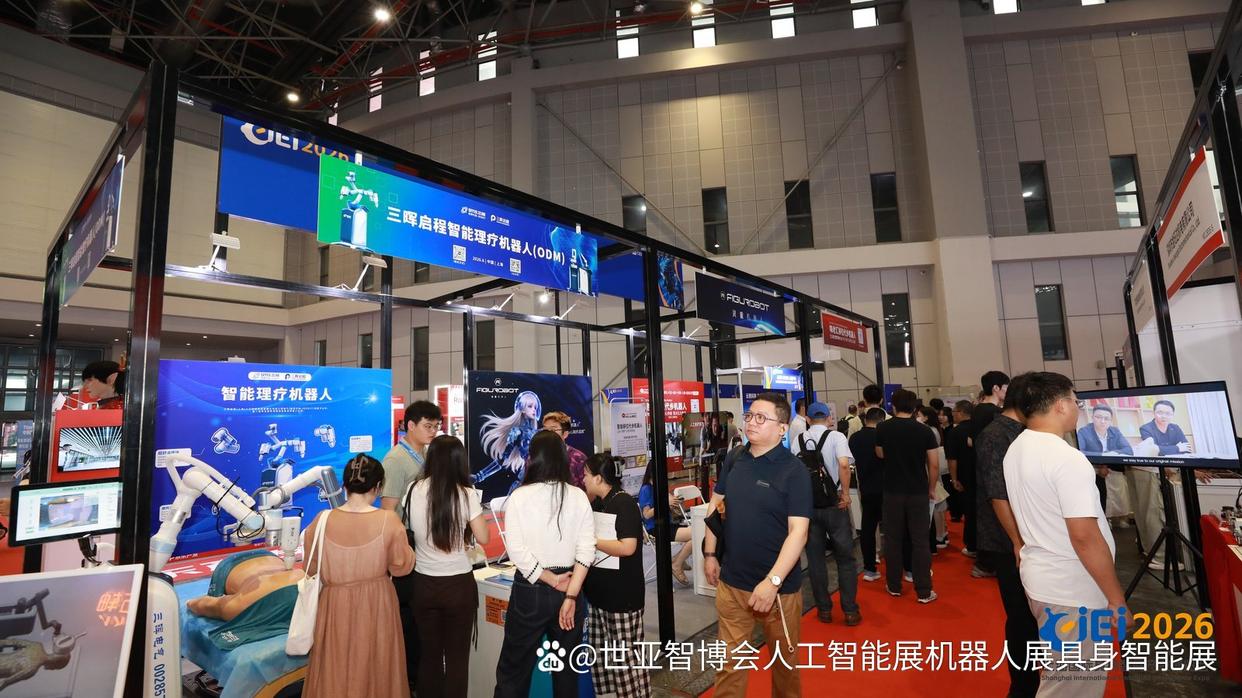
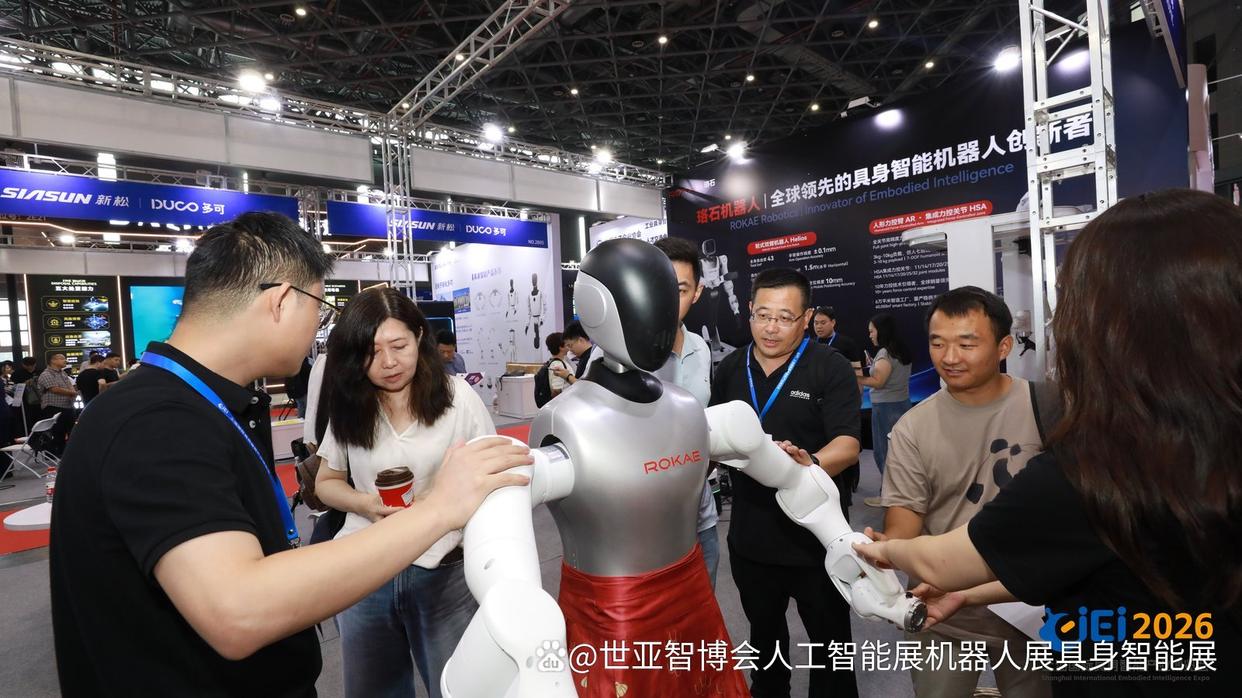
同场展出后,整车厂、零部件供应商、智能制造集成商、芯片与软件企业能在同一条参观动线上完成初步判断。需求方看到可运行的本体与场景演示,供给方看到具体工位、具体节拍与验收标准,试错成本被明显压缩。
展示重点:从本体到”大脑”
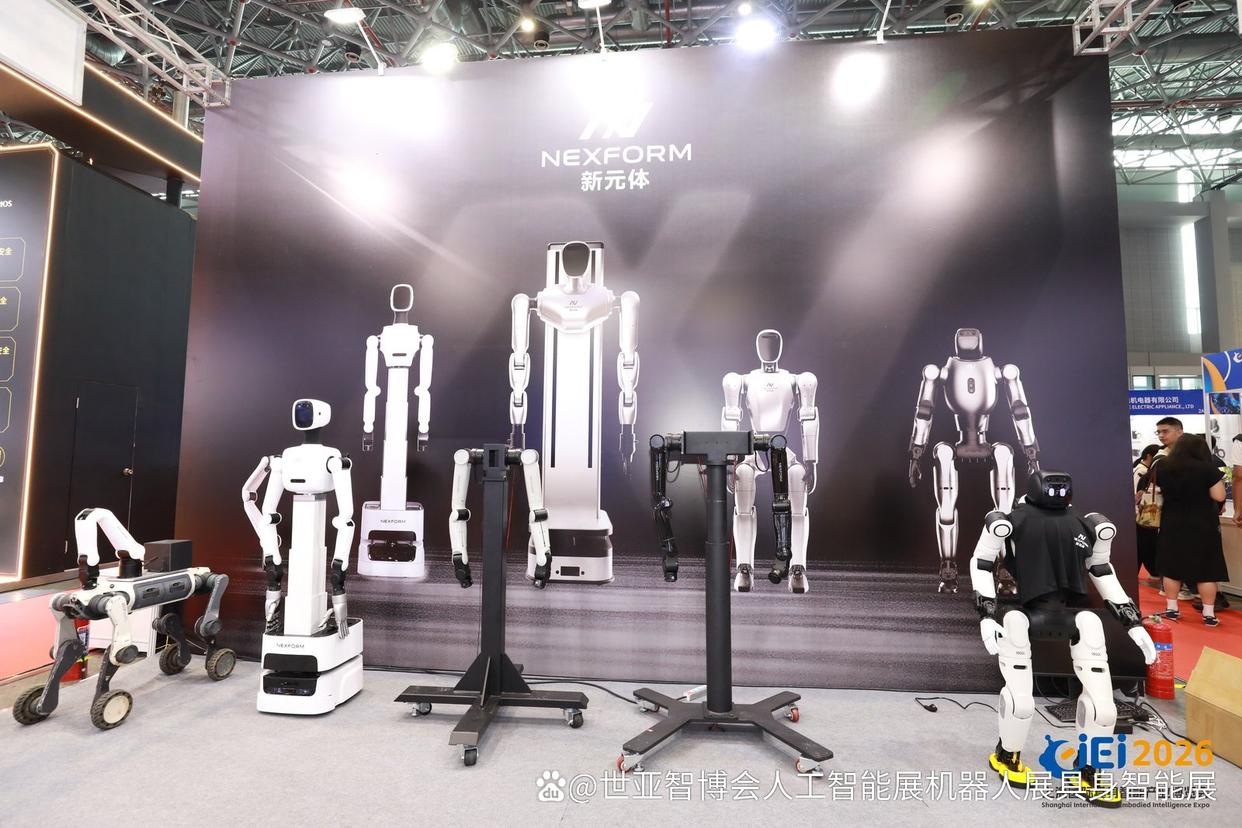
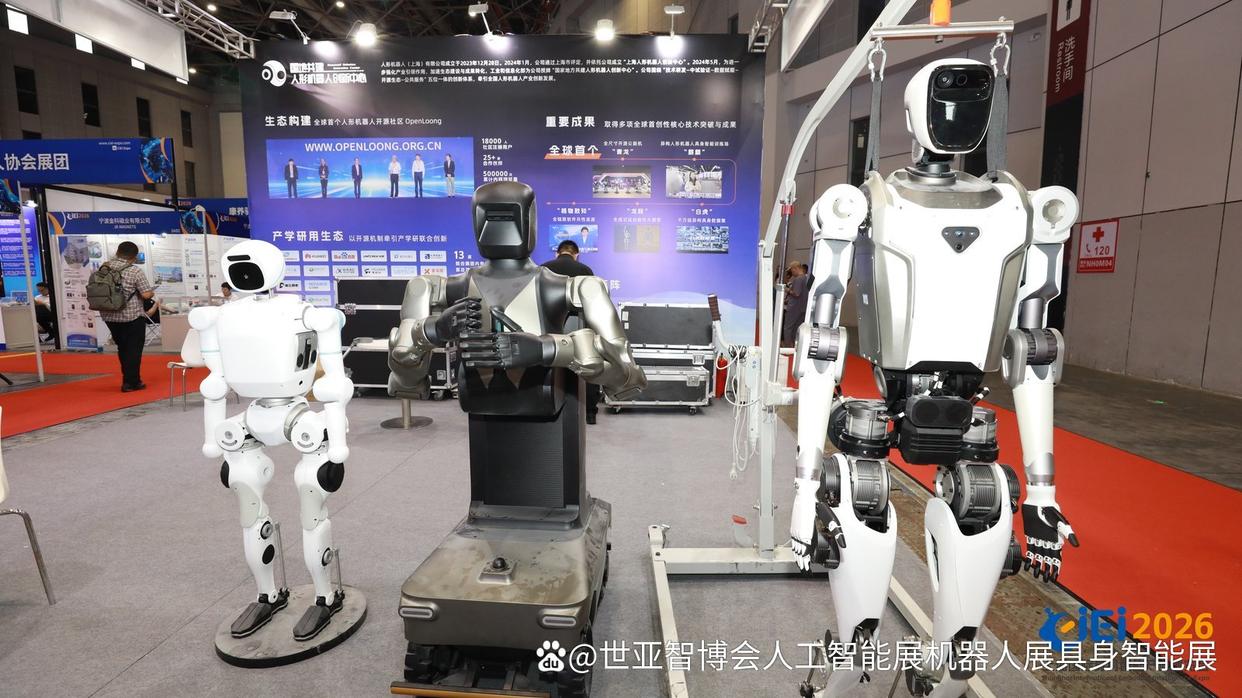
本届具身智能展区的展示方向,覆盖工业机器人、协作机器人、移动机器人、机器视觉、力控传感、AI模型、边缘计算与车载智能。这不是一份并列的技术清单,而是一条完整链条:本体决定能做什么动作,力控与视觉决定做得准不准,模型与算力决定能否自主判断,边缘计算决定反应够不够快。
更值得关注的是技术同源。车端的感知算法、实时控制、算力平台与执行器供应链,与机器人本体高度重叠。智能驾驶积累的多传感器融合、功能安全与冗余设计经验正在迁移到移动机器人上;机器人在非结构化环境中的操作能力,也在反哺车内交互与服务场景。
从样机到量产,缺的是工程化
具身智能当前最现实的瓶颈不在算法演示,而在工程化:一致性如何保证,故障率如何压到产线可接受的水平,成本如何随规模下降,交付后如何运维。这些恰恰是汽车产业最擅长的部分——成熟的开发验证流程、严苛的供应商管理体系、以节拍和良率说话的制造文化。
当汽车产业的工程能力、供应链体系与场景资源,遇上具身智能的模型能力与本体创新,样机走向量产的路径才可能真正打通。这种结合是双向的:汽车获得更柔性的制造能力,机器人获得更严苛的打磨环境和更稳定的订单基础。
交叉展示,而非品类叠加
因此,本届展会不宜只被理解为一场机器人展。它同时是汽车智能化的展示场、制造智能化的验证场、AI硬件化的落地场:一条曲线通向更聪明的车,一条通向更柔性的工厂,一条通向能走出围栏的机器。
4月23日开幕之后,真正值得关注的或许不是某台机器人做了多复杂的动作,而是它旁边站着谁——是整车厂的工艺工程师,是零部件供应商的产线负责人,还是一家芯片公司的产品经理。跨界是否成立,答案往往就写在这些对话里。