大模型技术持续迭代,语言理解、图像识别能力持续突破,但迁移到物理世界的具身机器人身上,依然存在显著短板。行业共识显示,纯仿真环境训练出来的具身大模型,迁移到真实物理空间极易失效。环境光线变化、物体摆放偏移、材质差异、微小外力扰动,都会导致机器人动作失败。高质量物理操作数据稀缺、仿真与现实存在偏差、模型泛化能力不足,成为具身智能算法落地的核心难题。
很多算法团队在实验室取得不错效果,一旦进入真实场景,动作容错率低,遇到未见过的物体就无法自主调整策略。人机共融场景下,算法还要兼顾作业效率和安全约束,对模型实时决策、柔顺控制能力提出更高要求。算法不能只停留在实验室跑分,必须在真实物理场景持续迭代优化。
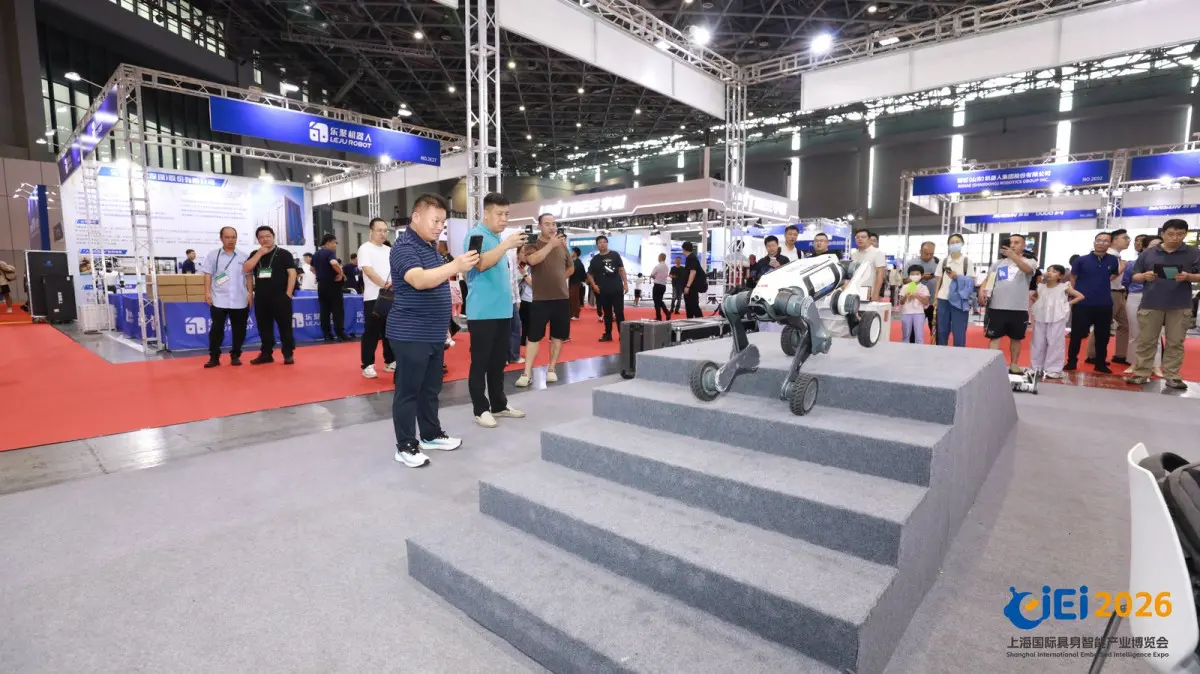
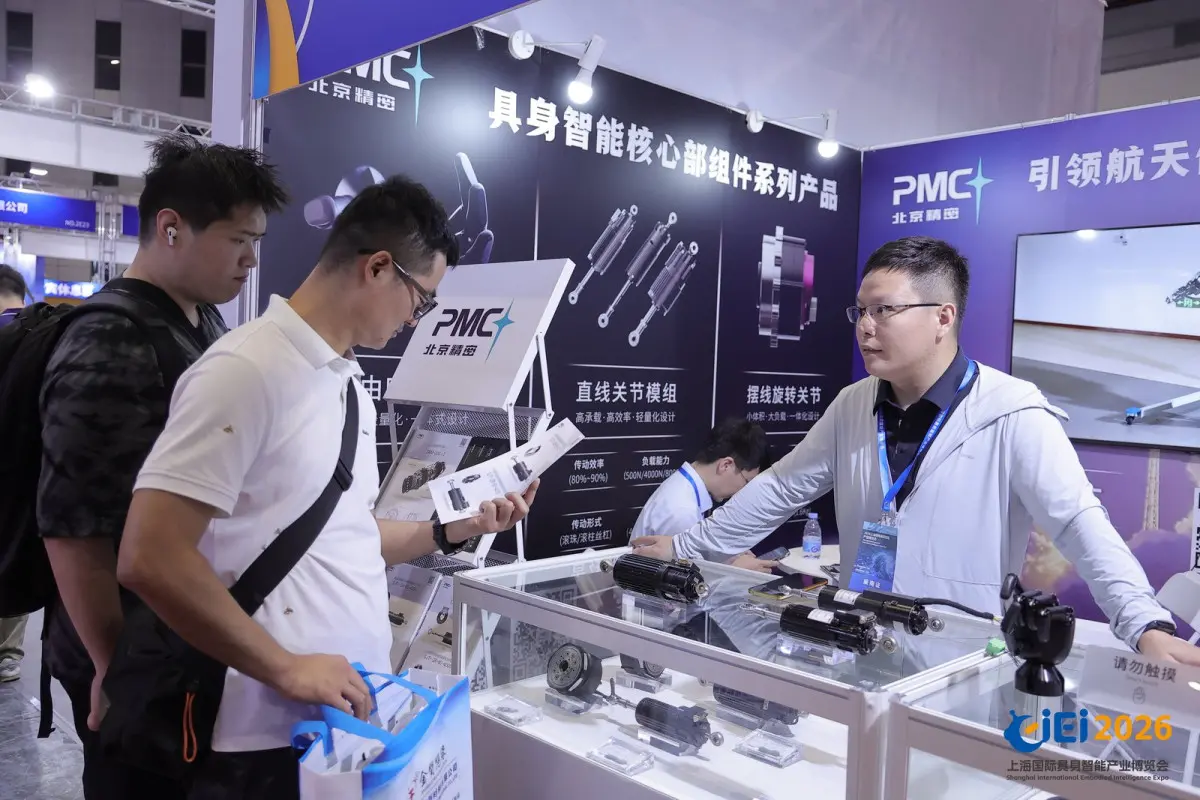
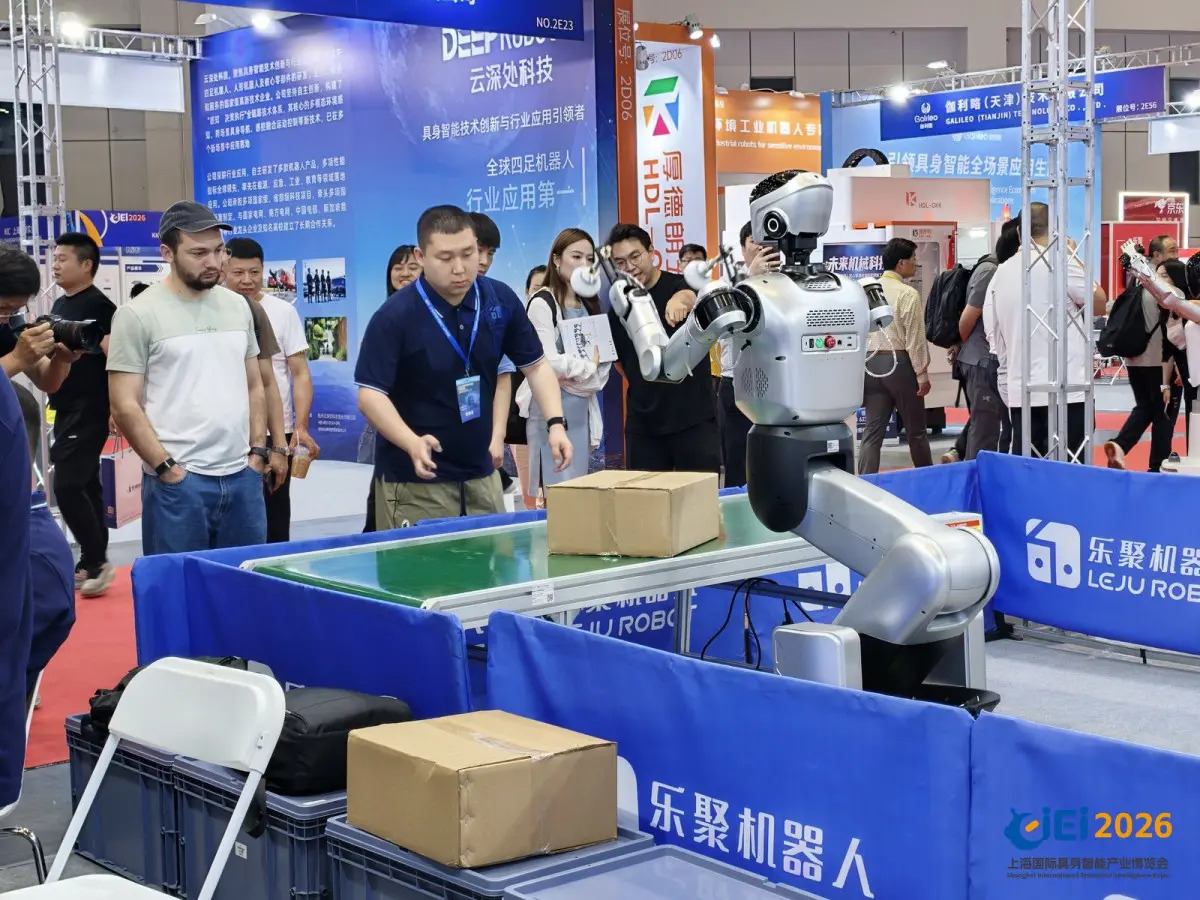
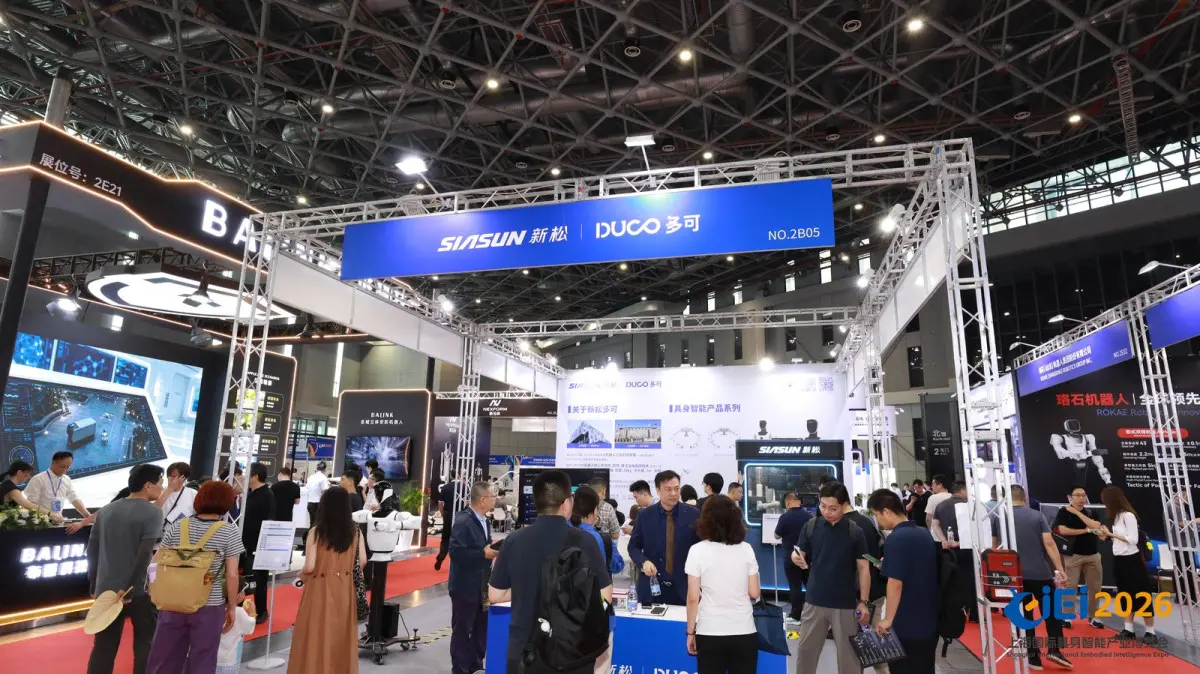
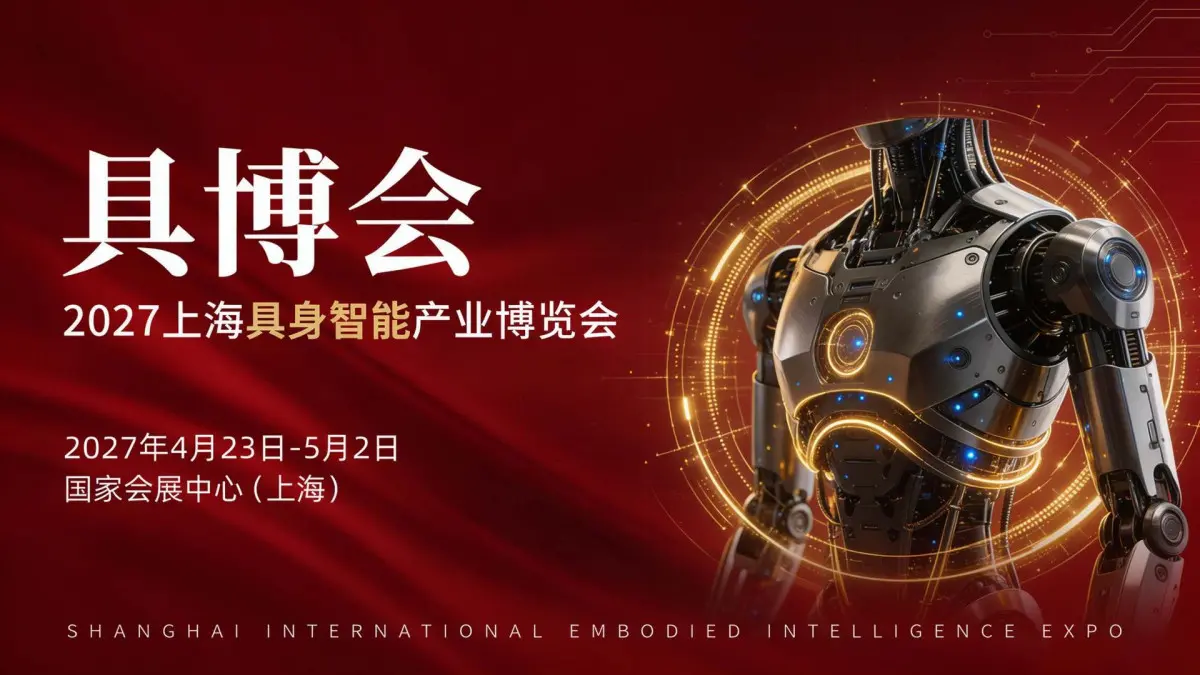
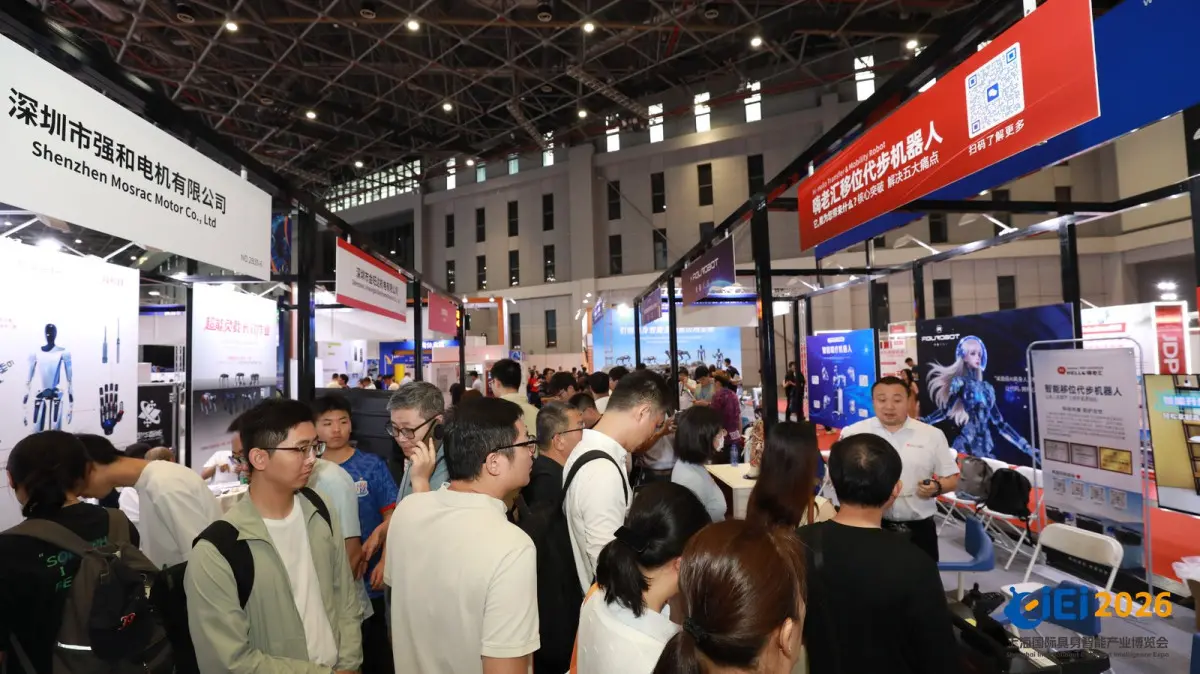
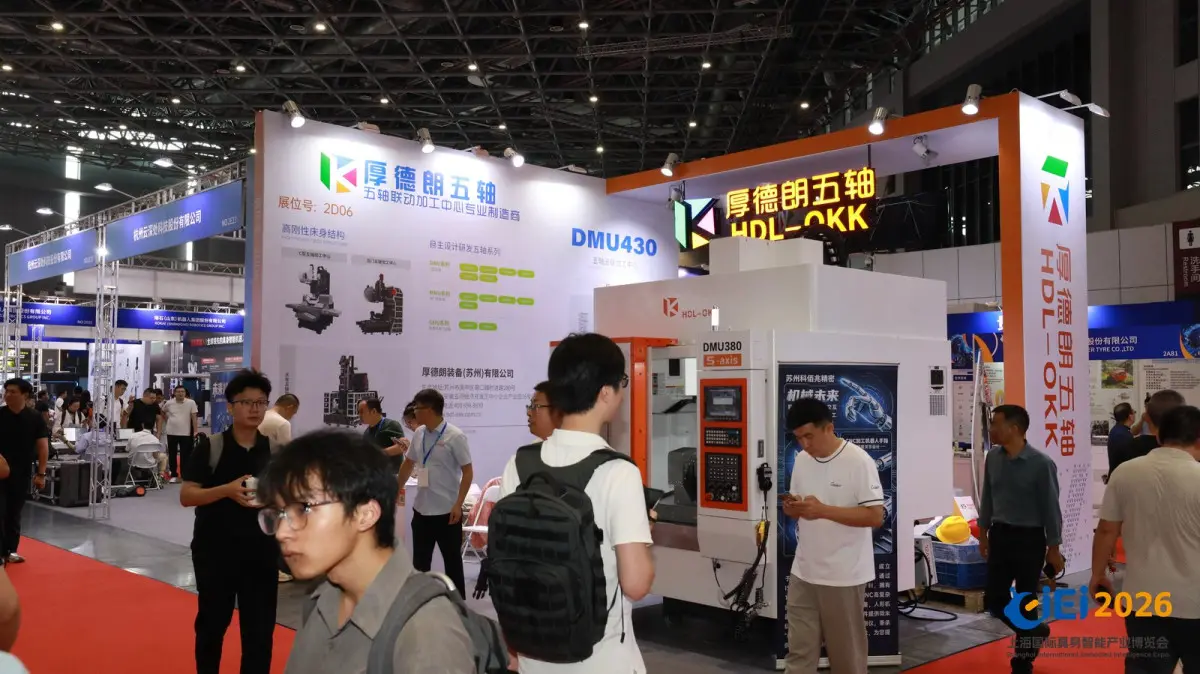
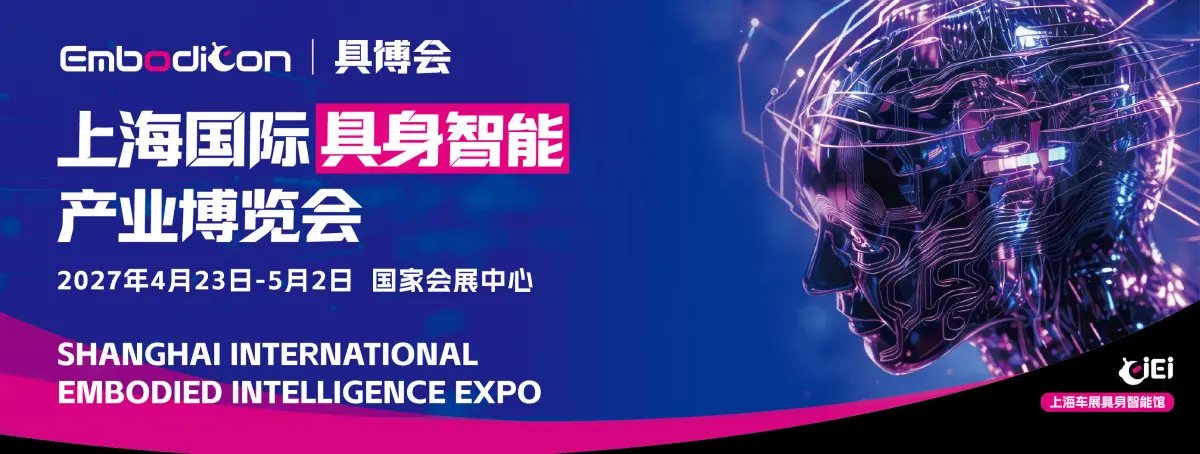
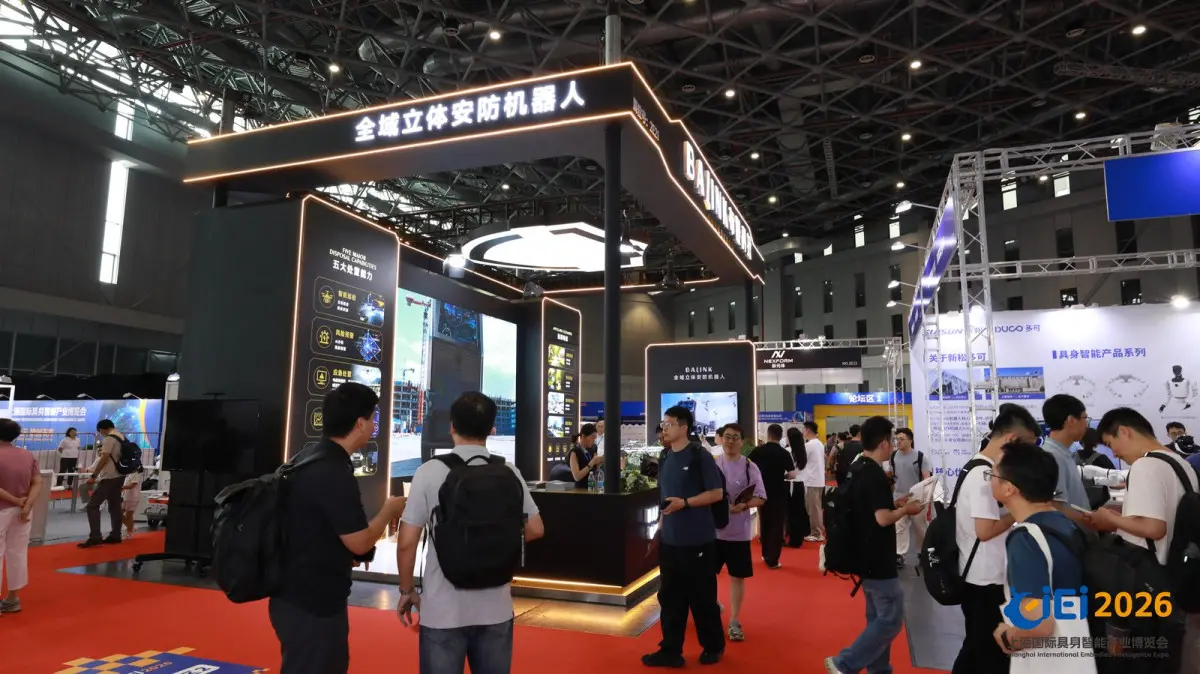
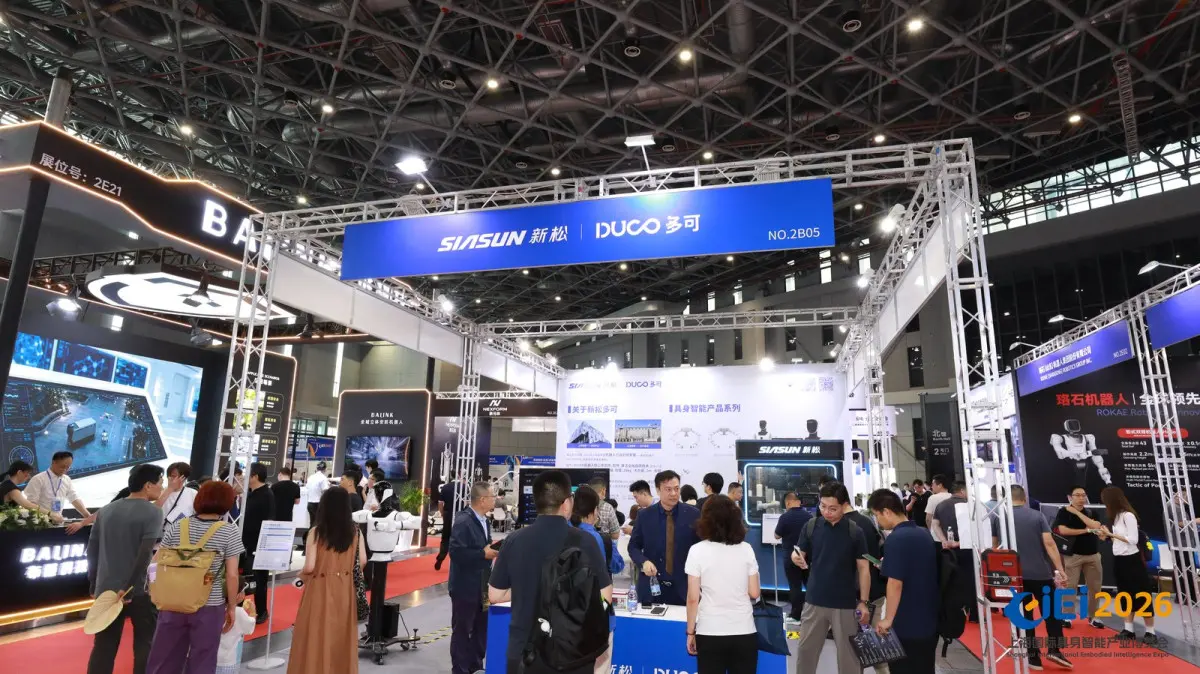
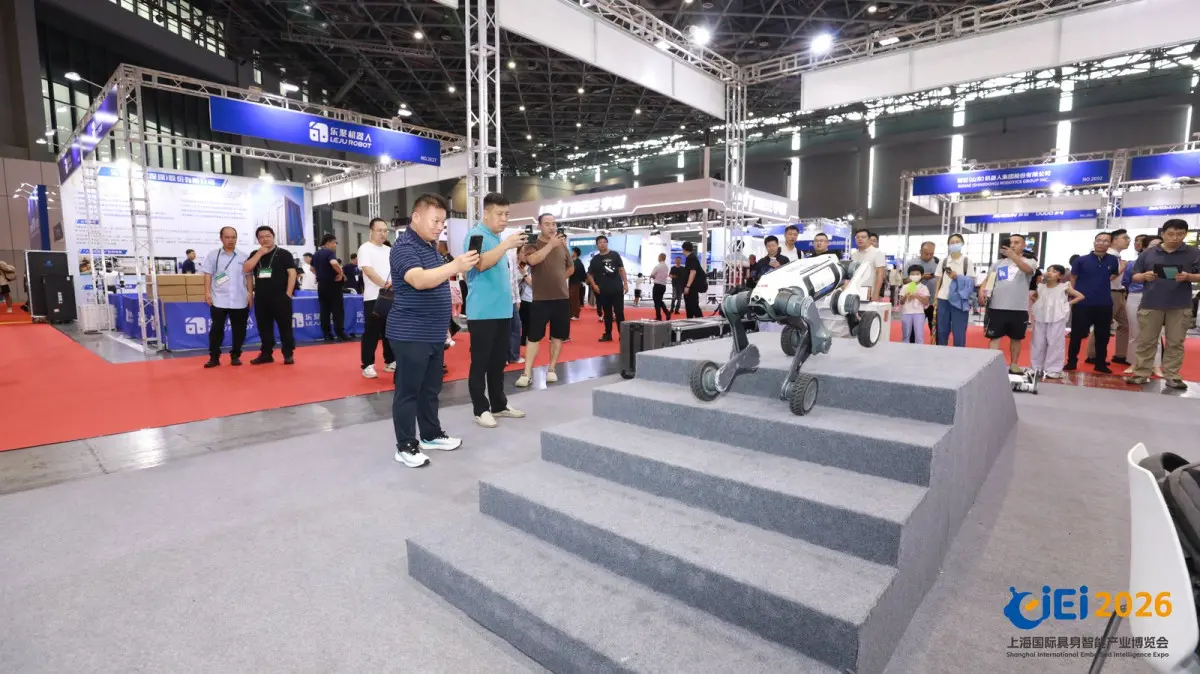
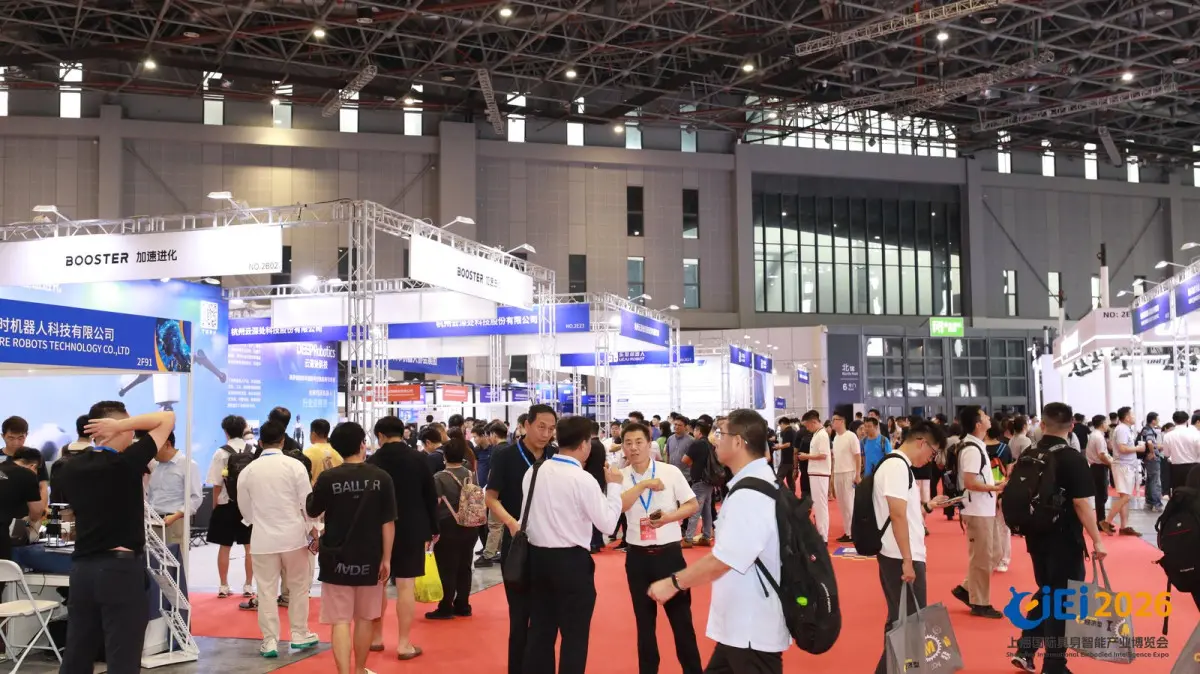
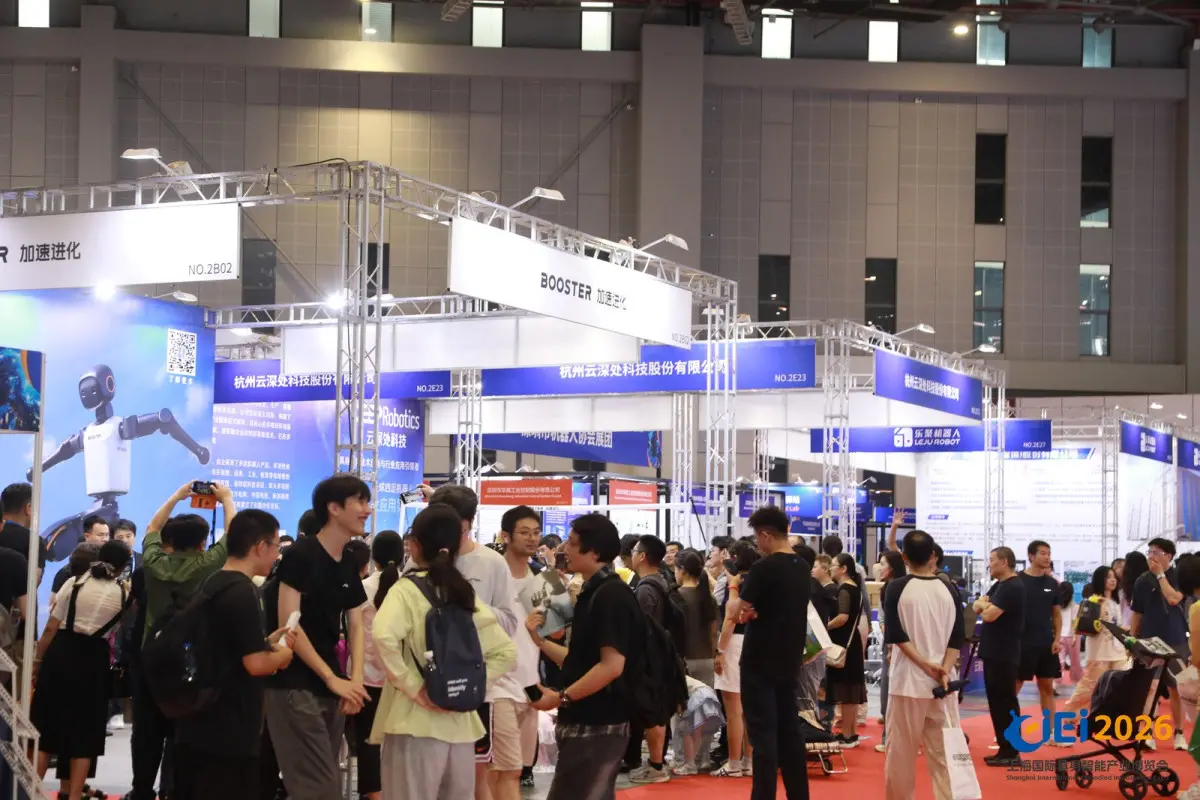
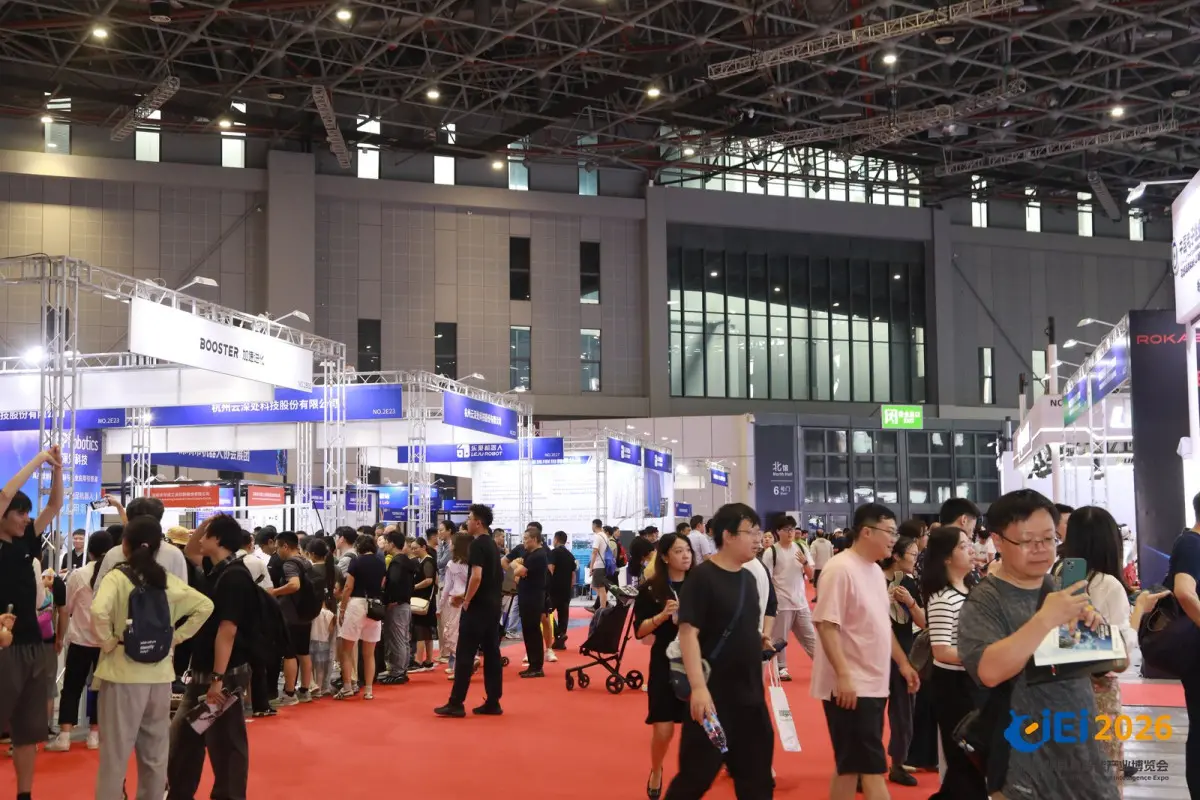
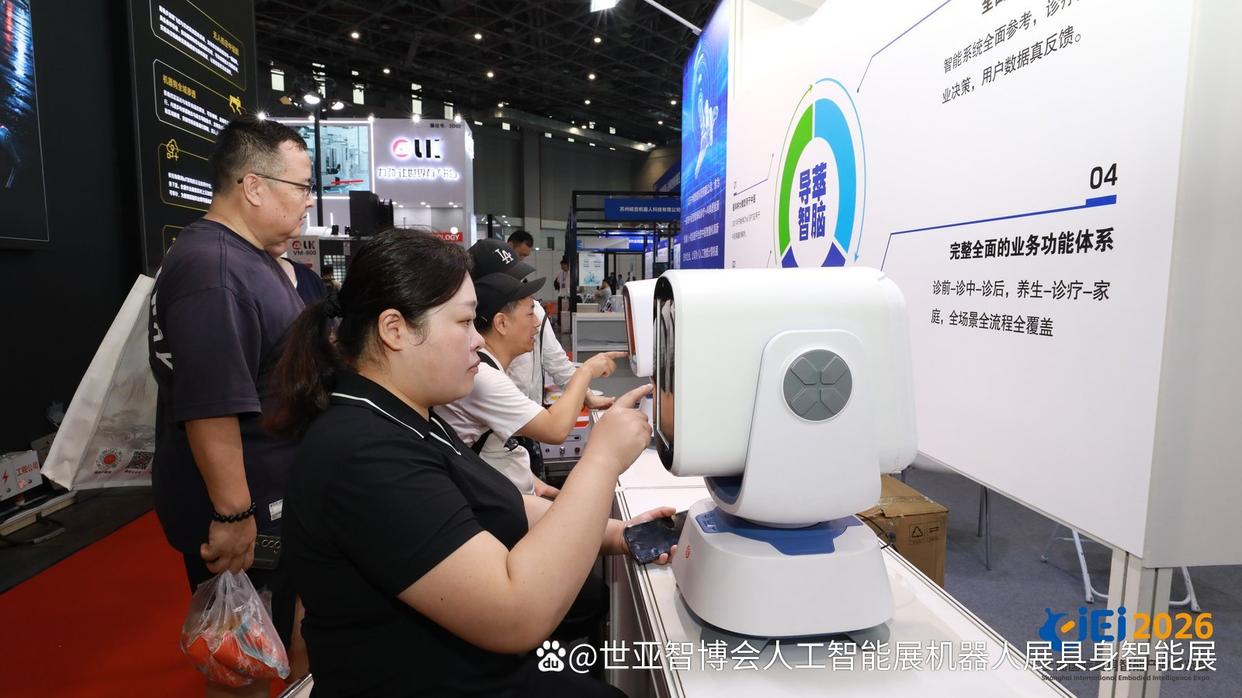
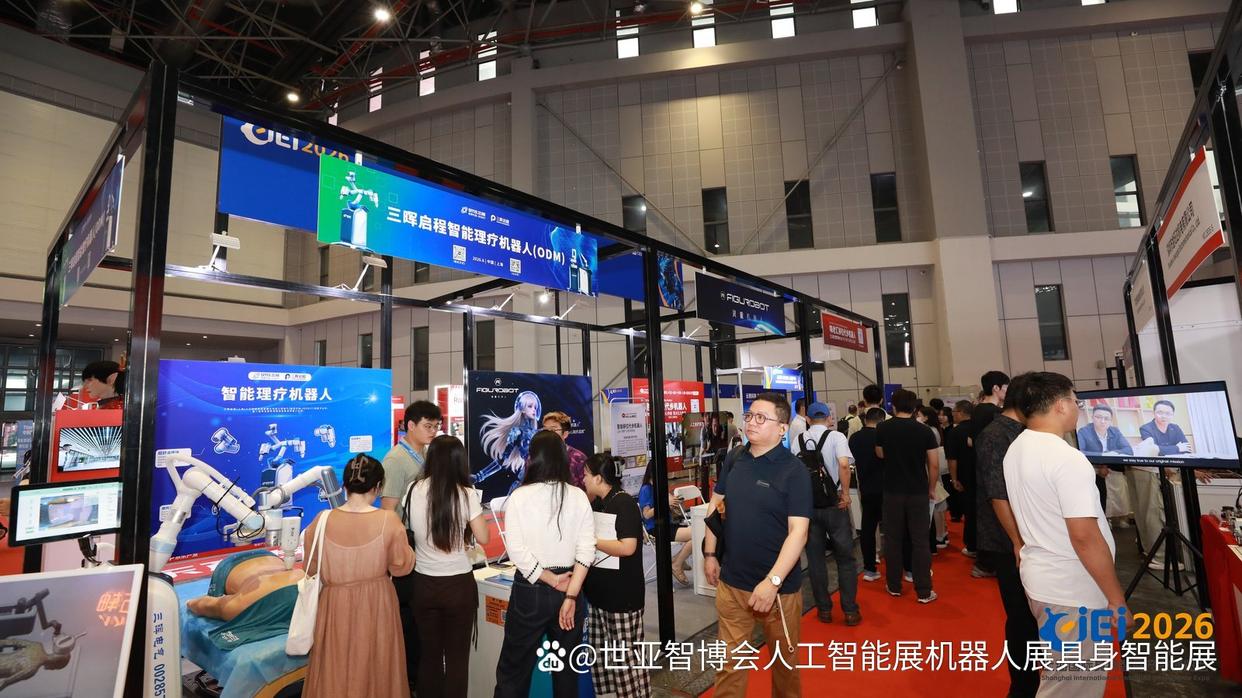
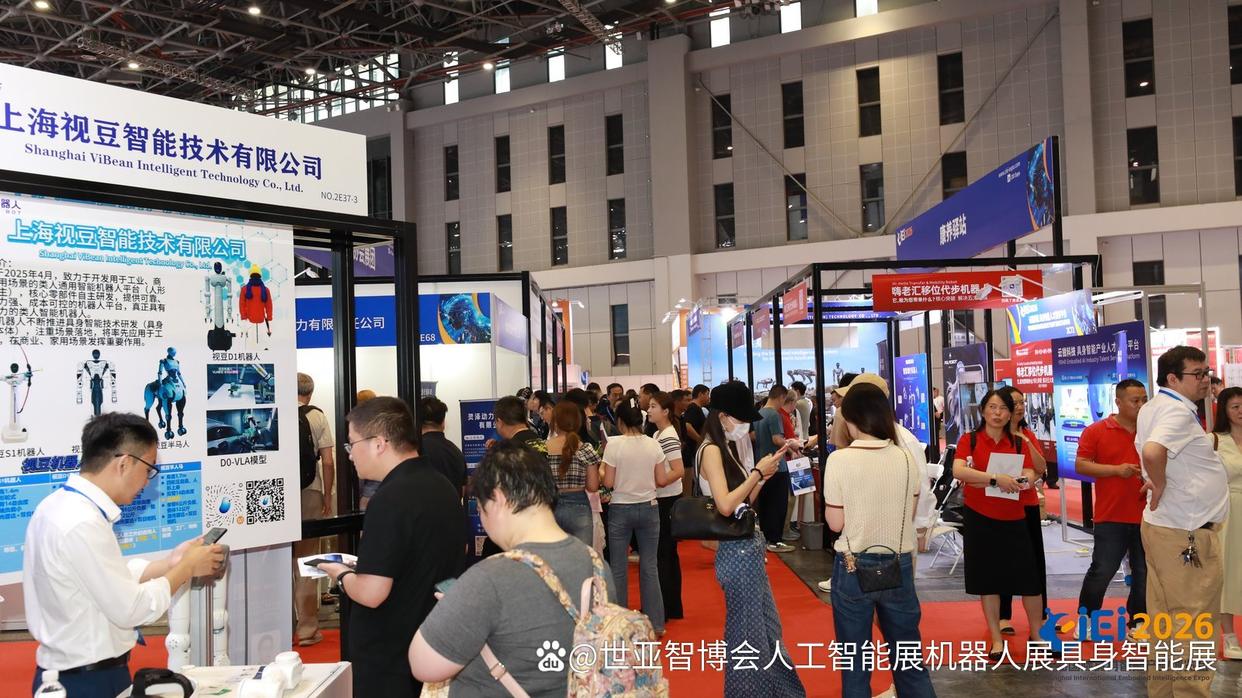
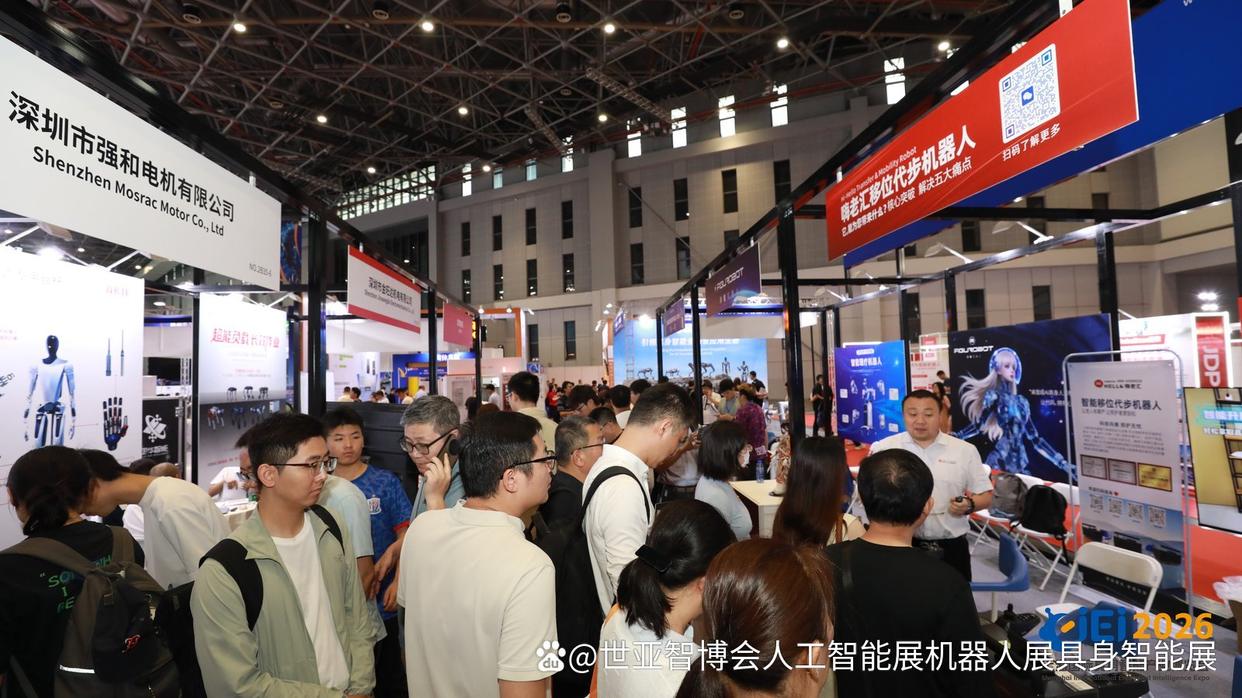
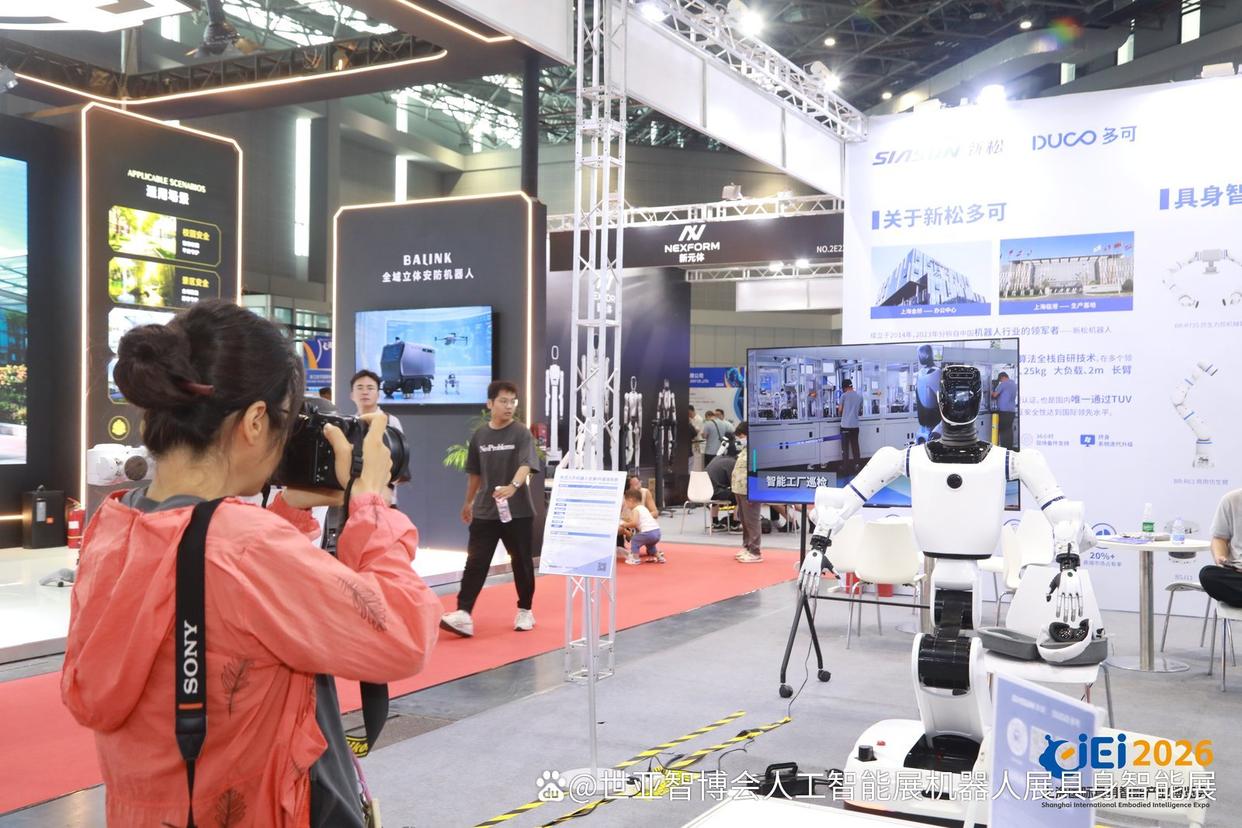
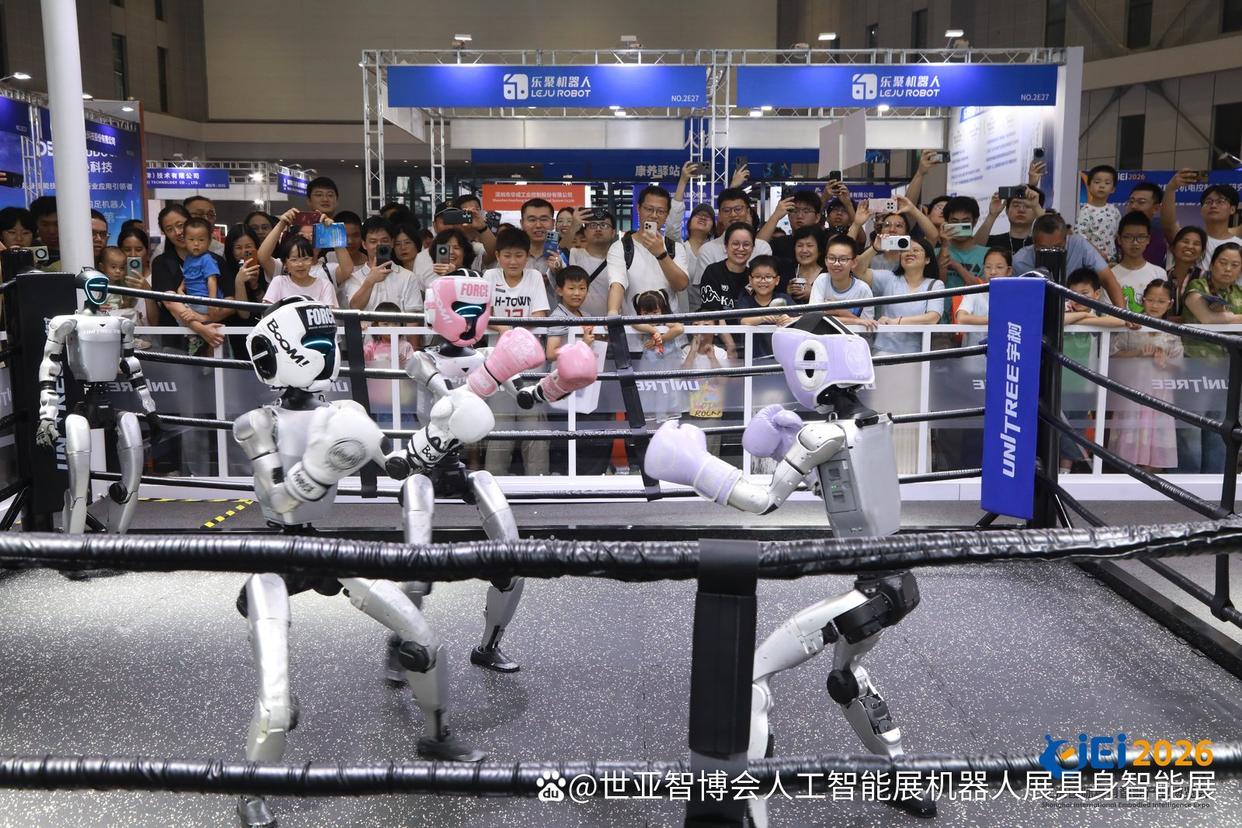
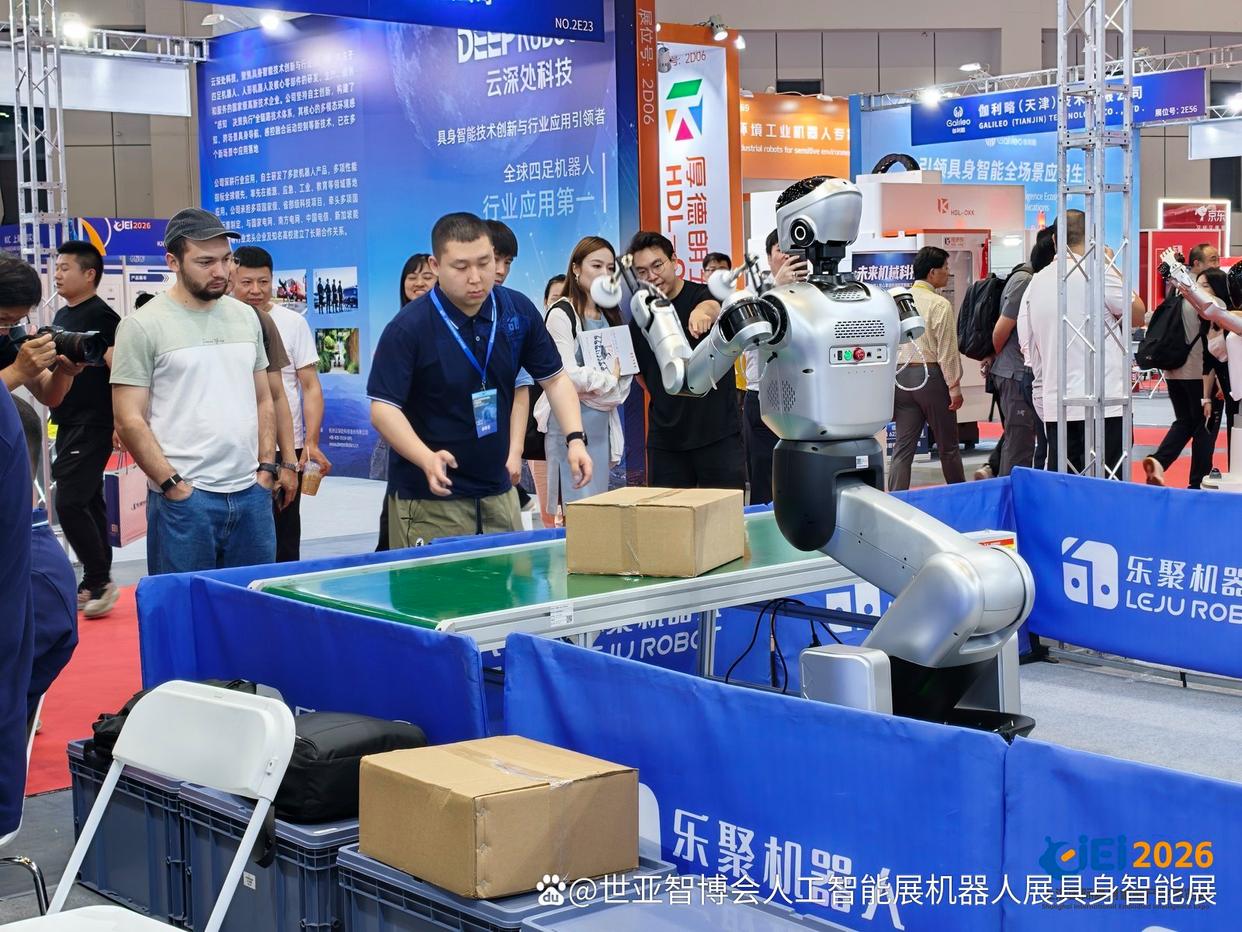
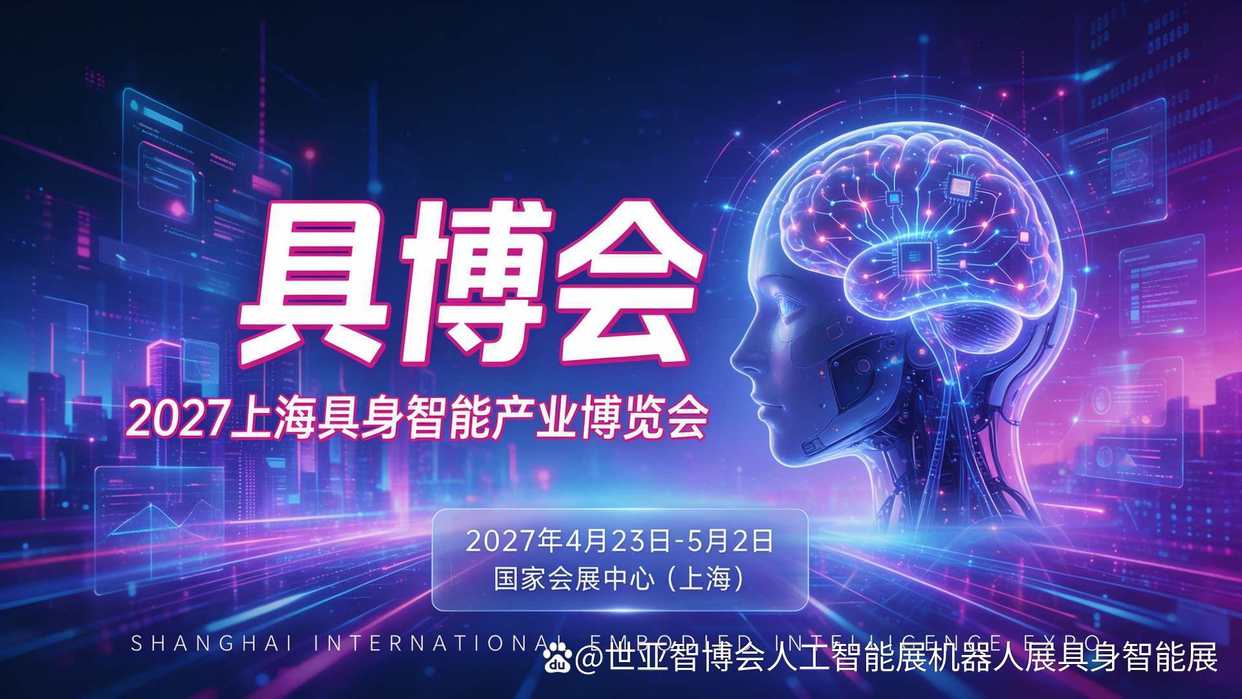
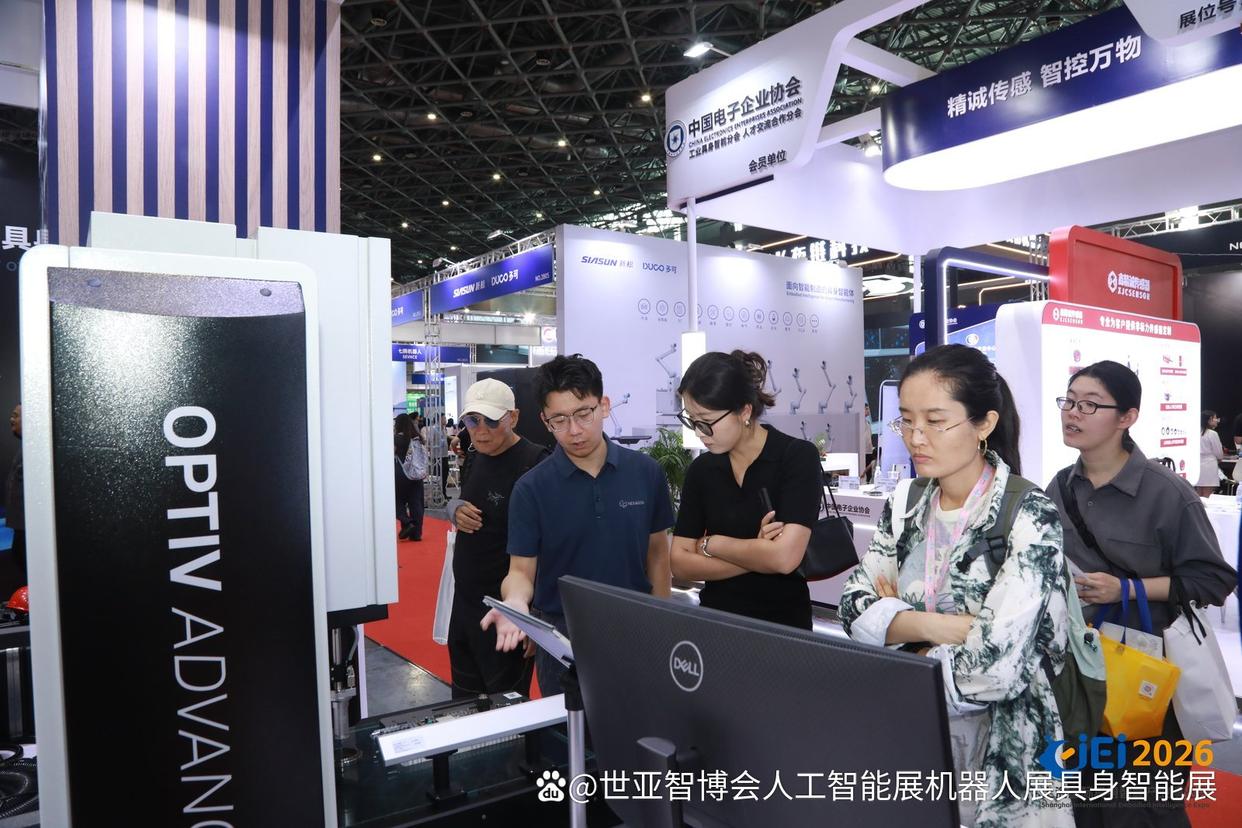
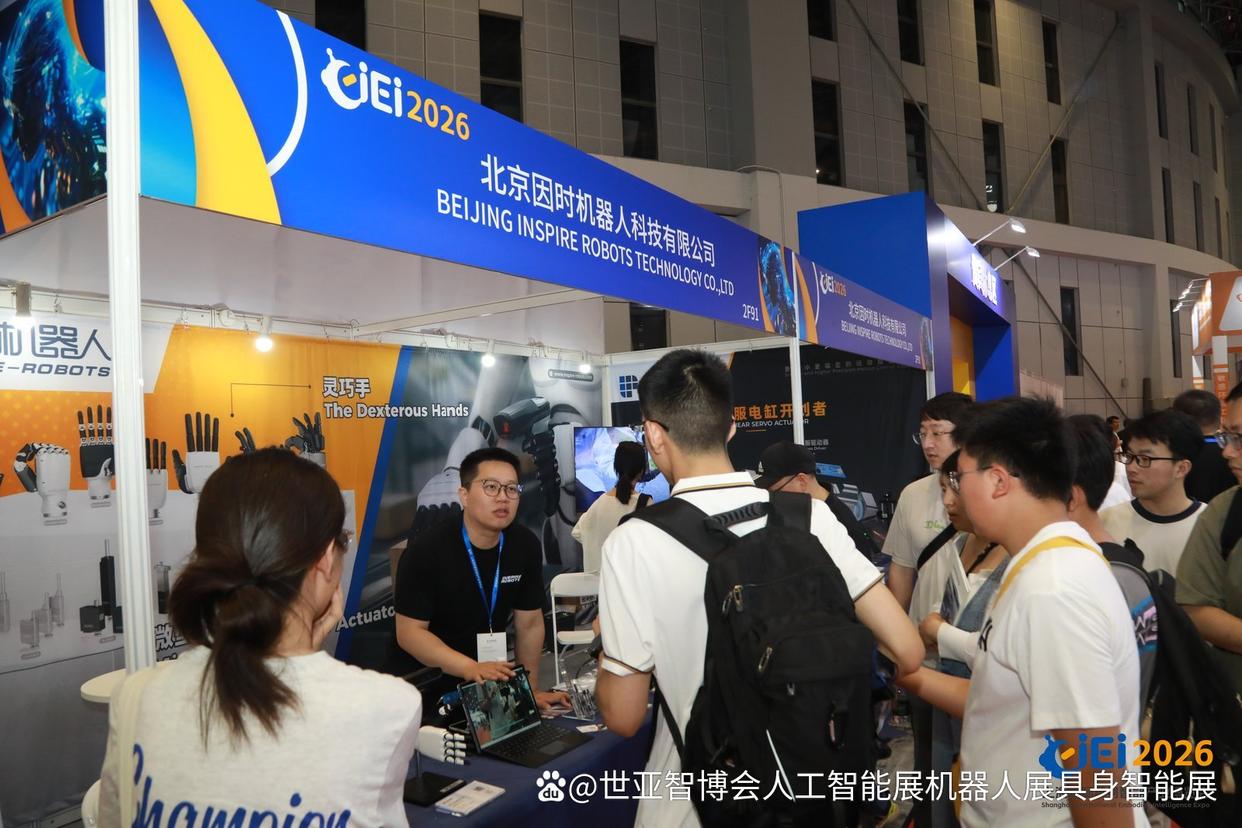
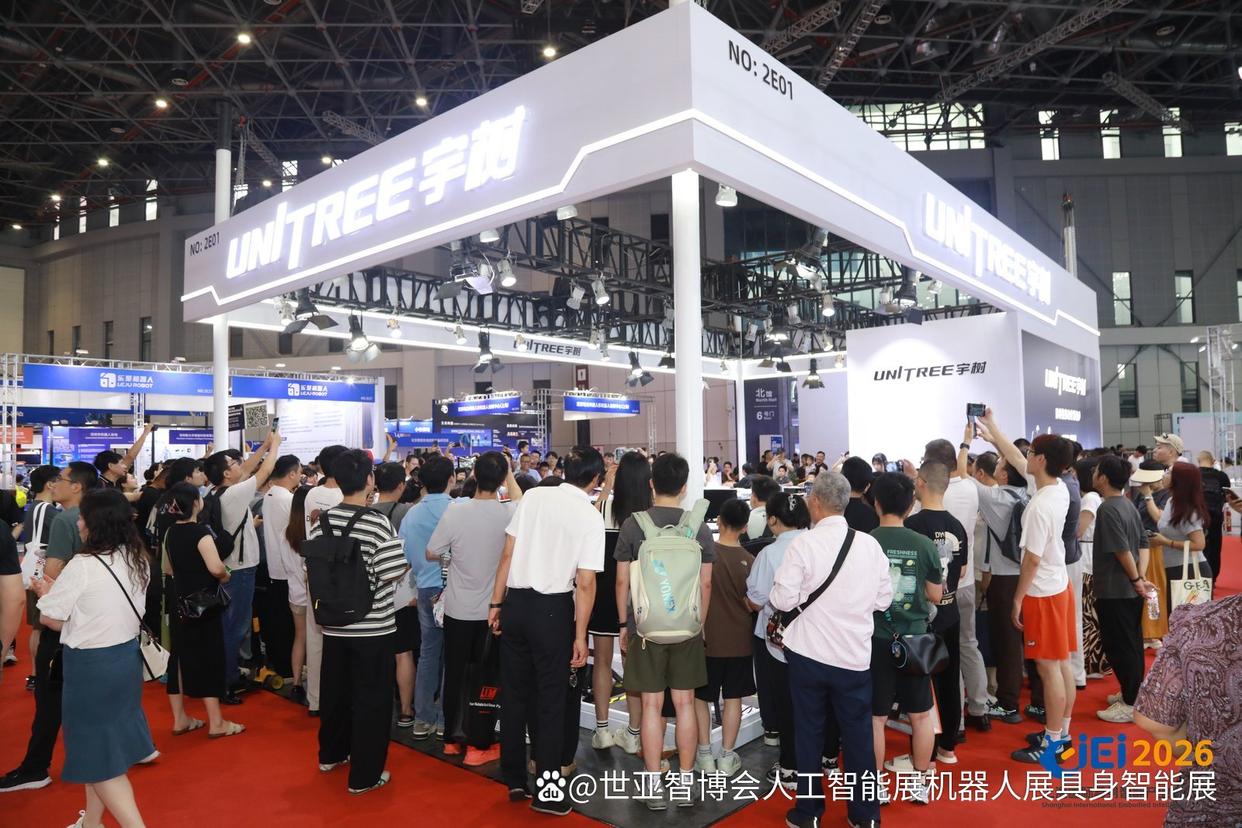
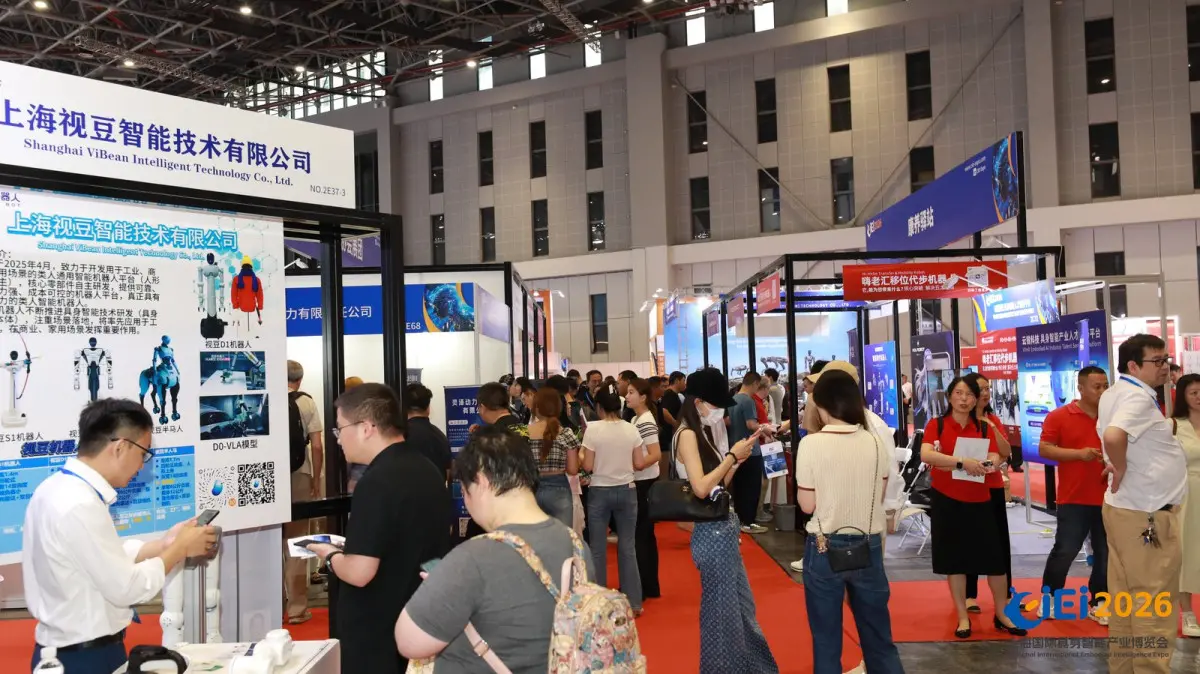
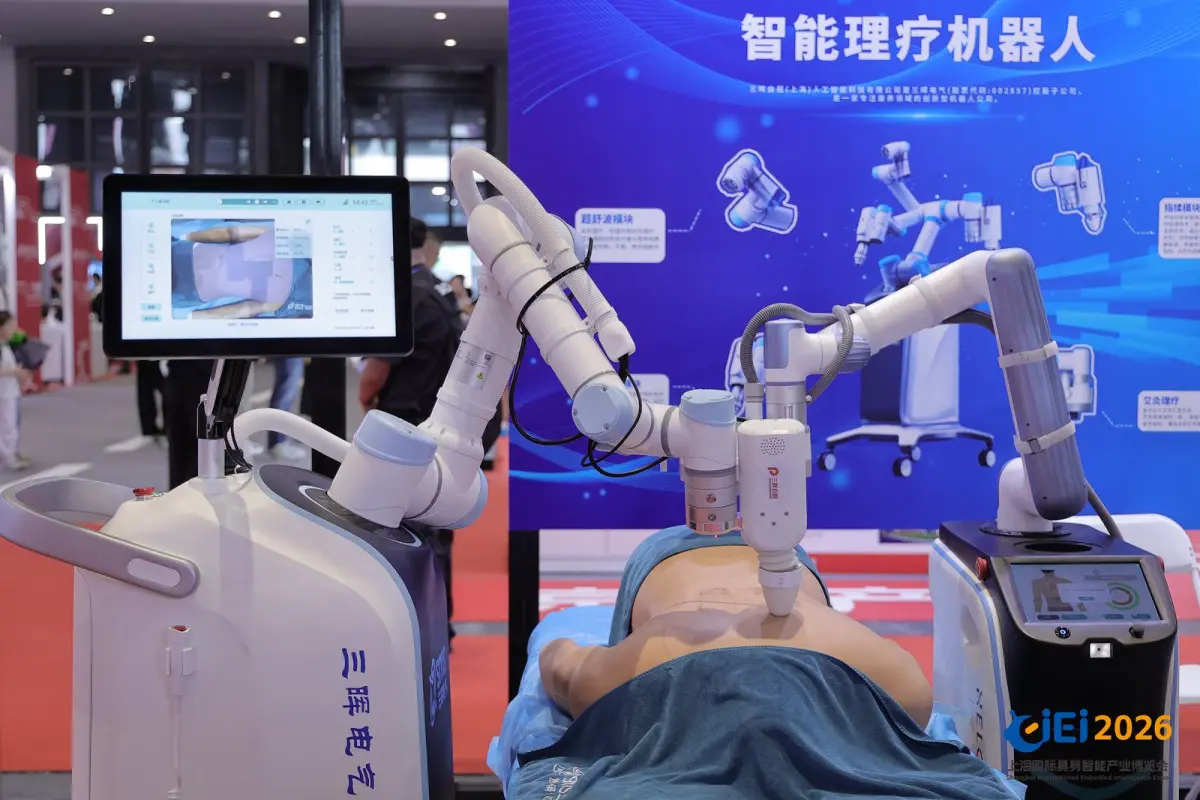
2027年4月23日,2027上海具身智能产业展览会在国家会展中心(上海)举办,本次展会重点打造具身大模型与虚实融合试验区,聚焦算法 “从仿真到现实” 的迁移难题。试验区搭建多组物理测试场景,对比不同大模型方案在非结构化环境下的抓取、装配、识别、自主规划能力,直观展示模型泛化、故障自主识别、动态避障等核心能力。参展主体包含大模型企业、机器人操作系统厂商、数据服务团队,展示具身数据集采集、仿真平台、对齐训练工具链。
同期举办具身智能算法创新论坛,围绕物理世界对齐、多模态感知融合、小样本学习、人机协同决策等前沿议题分享成果,设置路演环节,为算法团队对接本体厂商、场景方。同时开设算法 – 硬件联调对接专场,推动算法方案和机器人本体、感知硬件深度适配,减少二次开发成本。
展会为算法团队提供面向真实物理世界的验证舞台,推动具身大模型走出仿真实验室,真正适配复杂多变的现实工况,打通算法产业化的最后一环。
特别声明:以上内容(如有图片或视频亦包括在内)为“电商网”新媒体平台作者上传并发布,仅代表作者本人观点,不代表电商网立场。电商网仅提供信息存储服务。如因作品内容、版权和其他问题需要同我们联系的,请在相关作品刊发之日起30日内进行,以便我们及时处理。联系邮箱:service@cndsw.com.cn。