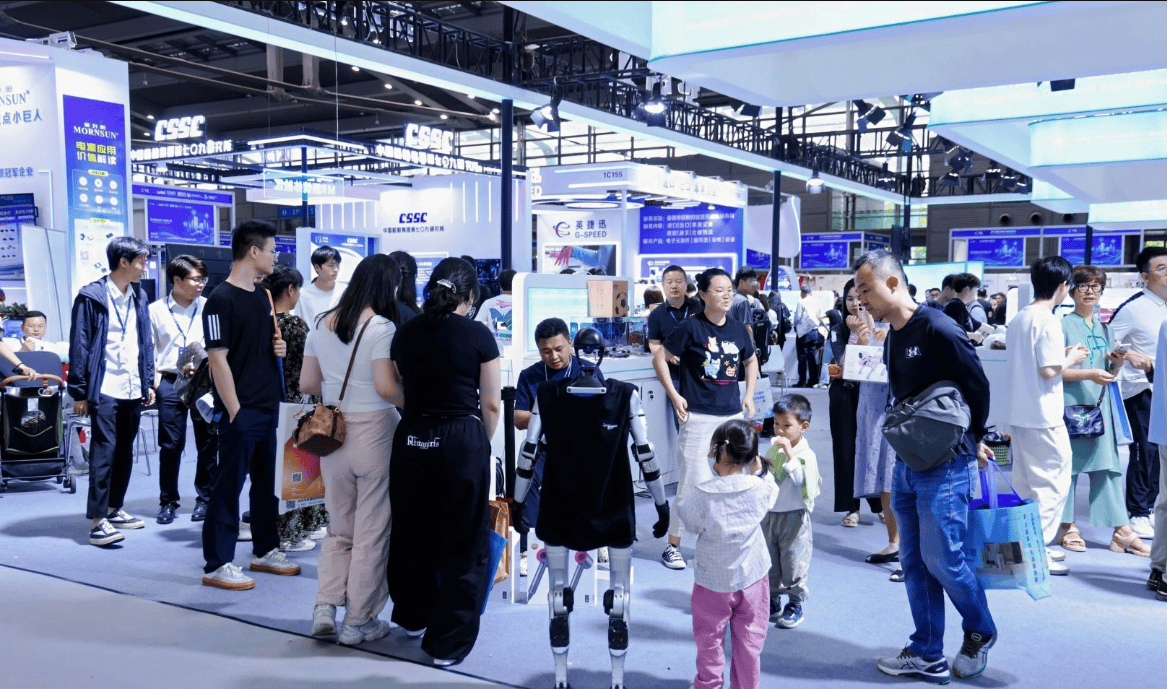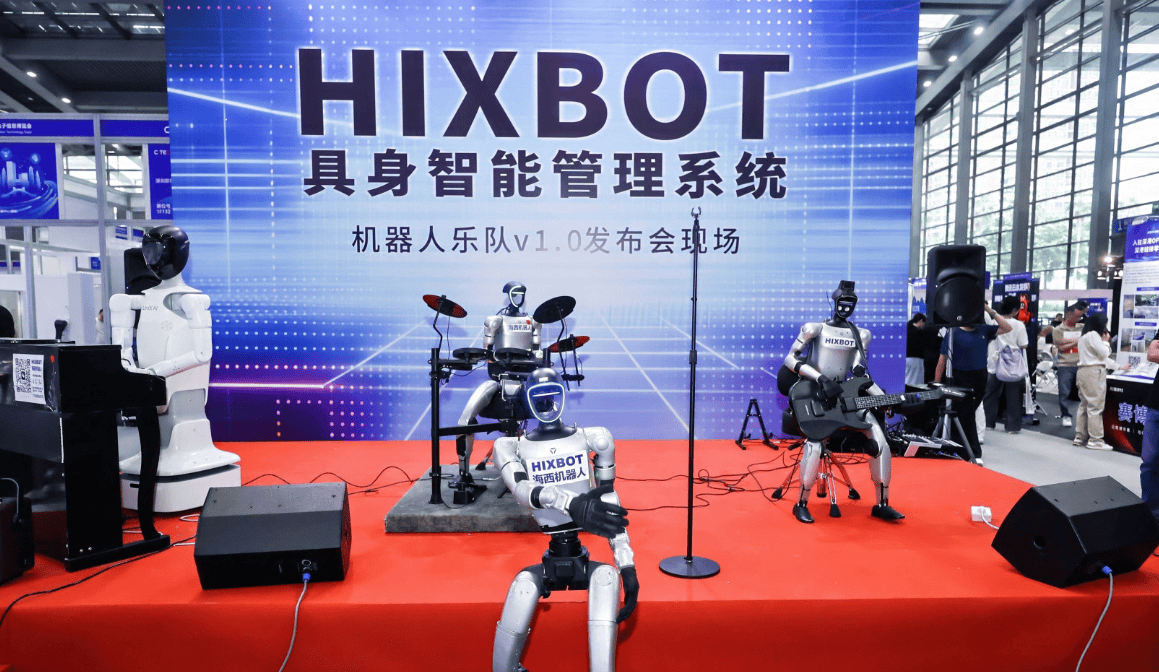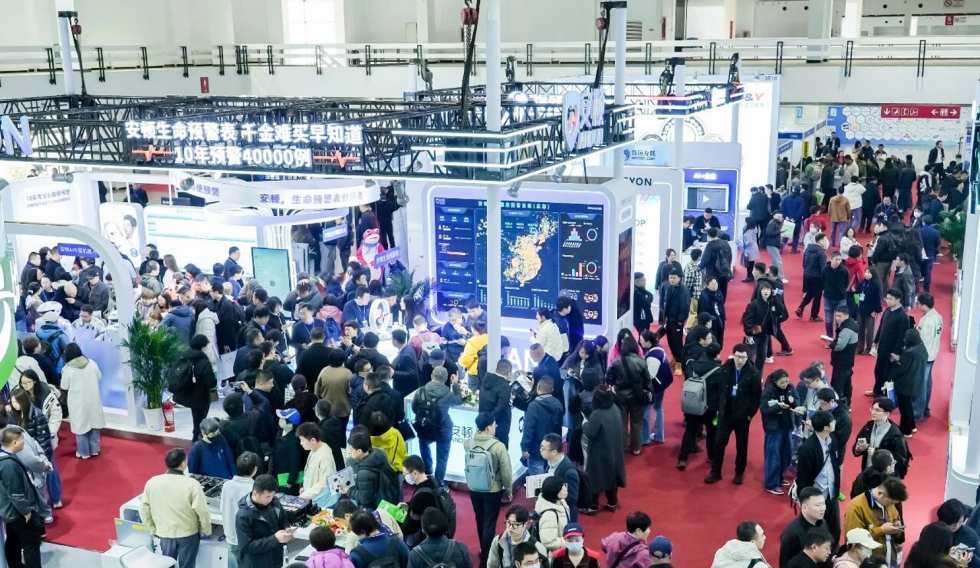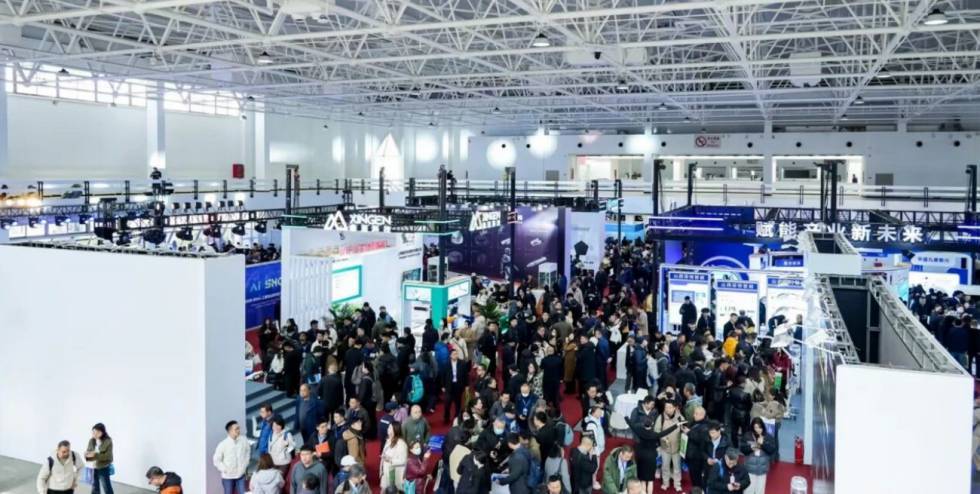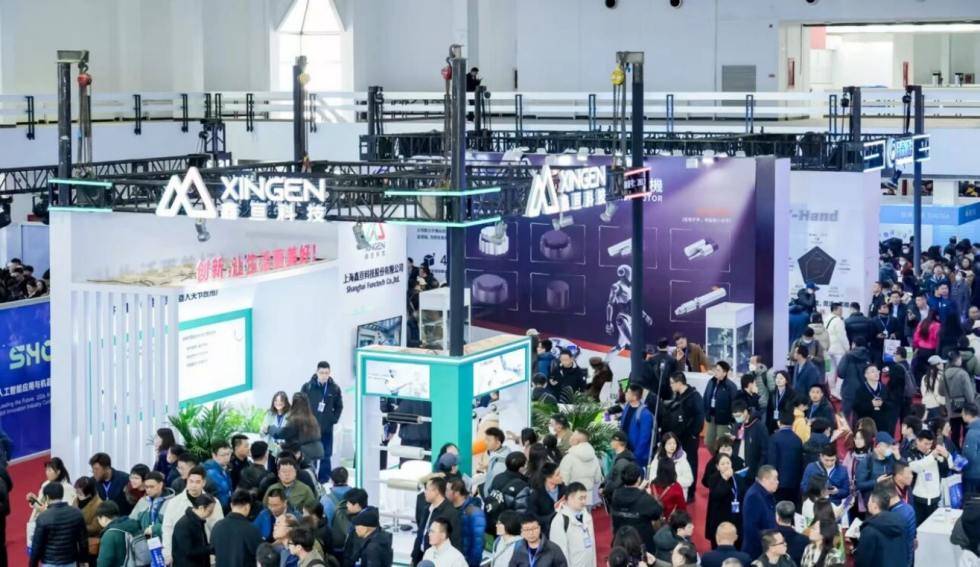
机器人行业新品、新演示更新很快。要在2027年4月的2027深圳机器人产业展会上高效获取信息,需要先有一张坐标系:上游部件决定性能边界,中游整机完成系统集成,下游场景定义需求形态。展会按全产业链组织展示,便于逐层观察技术进展。
减速器。关节机器人与人形机器人多采用谐波、RV减速器,核心指标是传动精度、回程间隙、承载能力、寿命与噪音;国产产品近年在材料与精度上持续改进,部分指标已达国际可比区间。
伺服电机与控制器。伺服系统由电机、驱动器与反馈元件组成,关注扭矩密度、响应带宽、精度与散热。控制器负责运动规划、多轴协调与安全逻辑;具身智能方向叠加感知融合、模型推理与决策规划,需在算力、实时性与功耗间平衡。
传感器、传动与末端执行器。视觉、力觉、触觉、惯性测量、激光雷达等传感器构成感知渠道,标定与抗干扰能力直接影响非结构化环境中的表现。行星滚柱丝杠承担直线传动,精度、效率与寿命是关键;灵巧手的自由度、负载、触觉与控制难度相互制约;电池系统约束整机作业时长与形态。
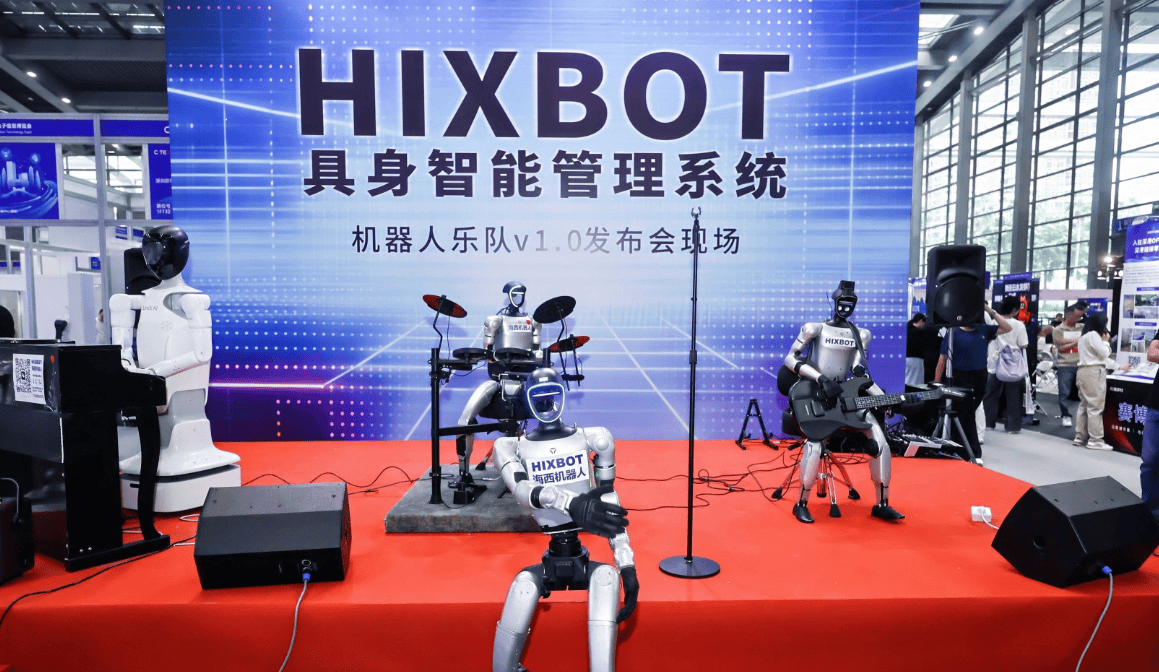
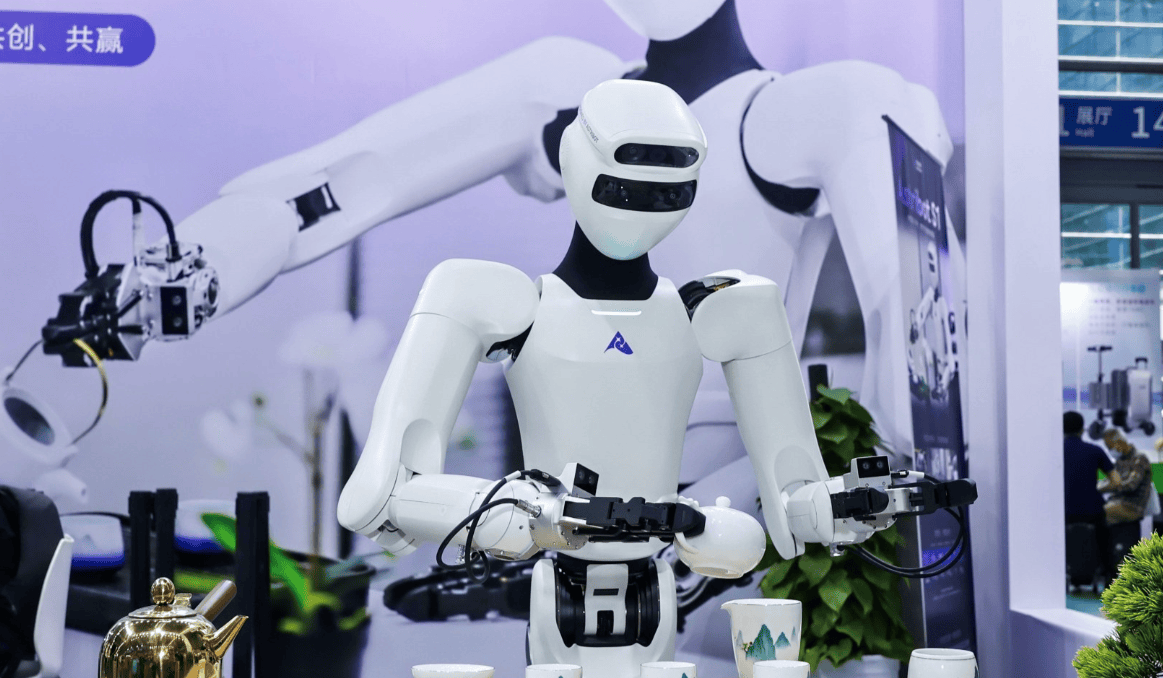
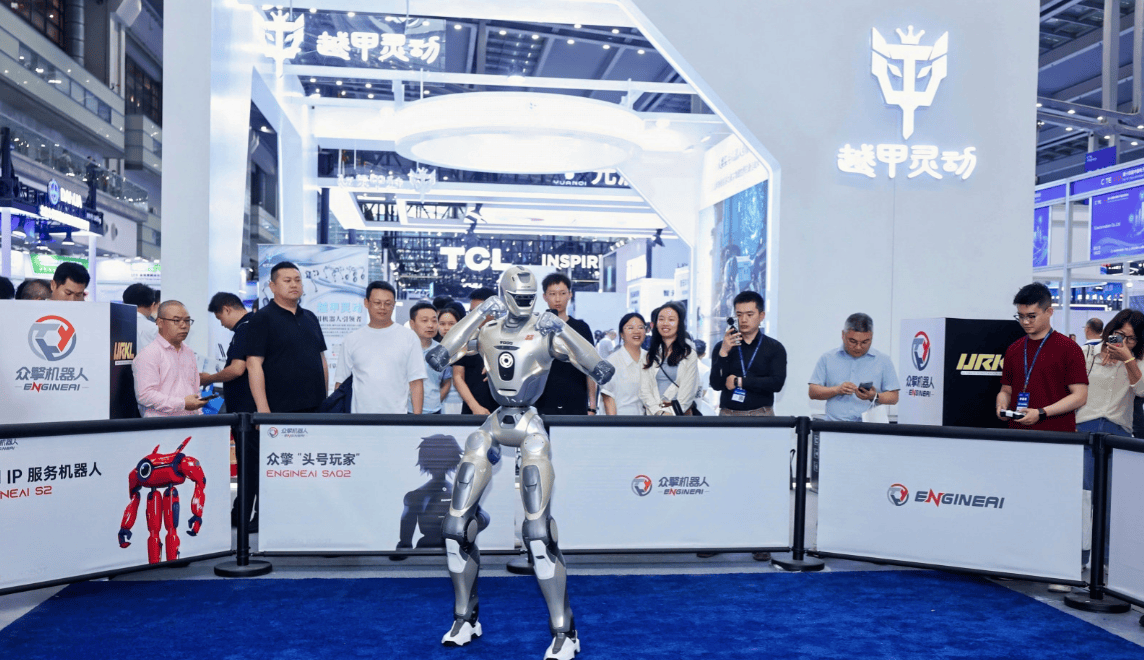
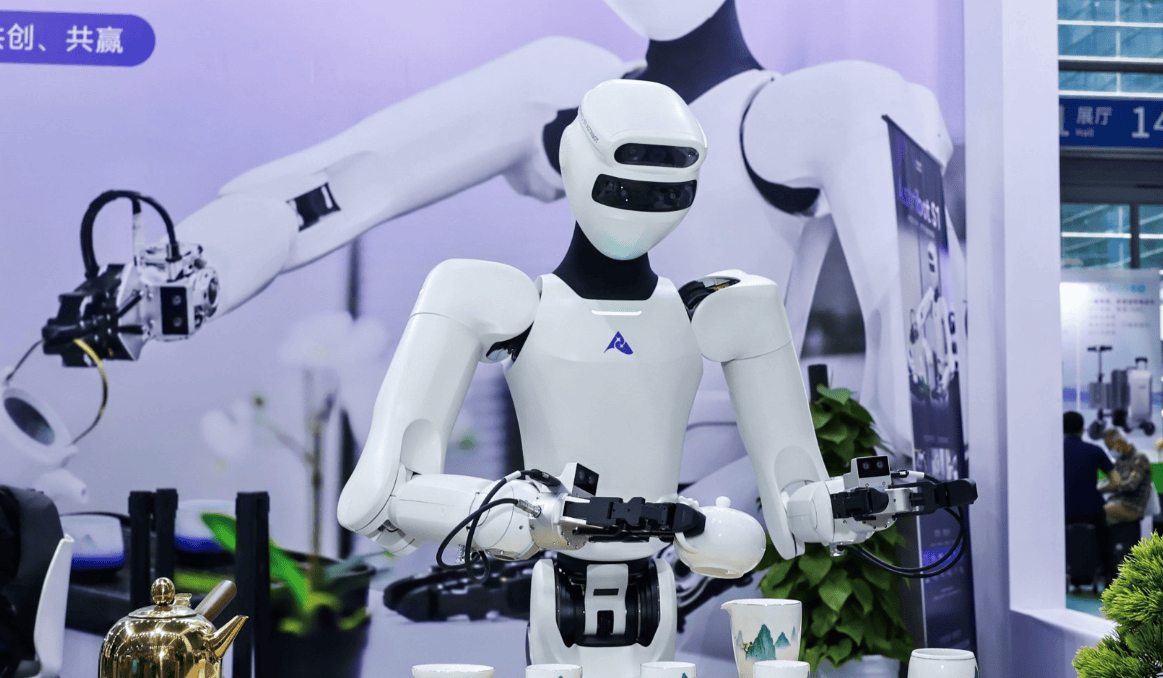
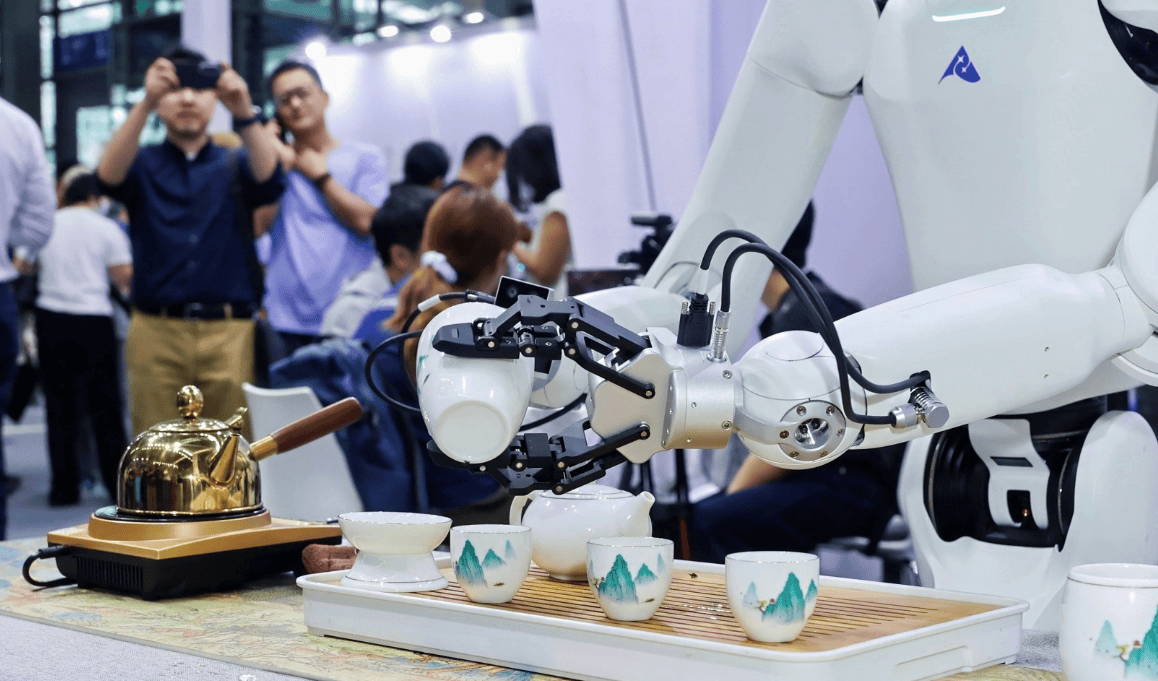
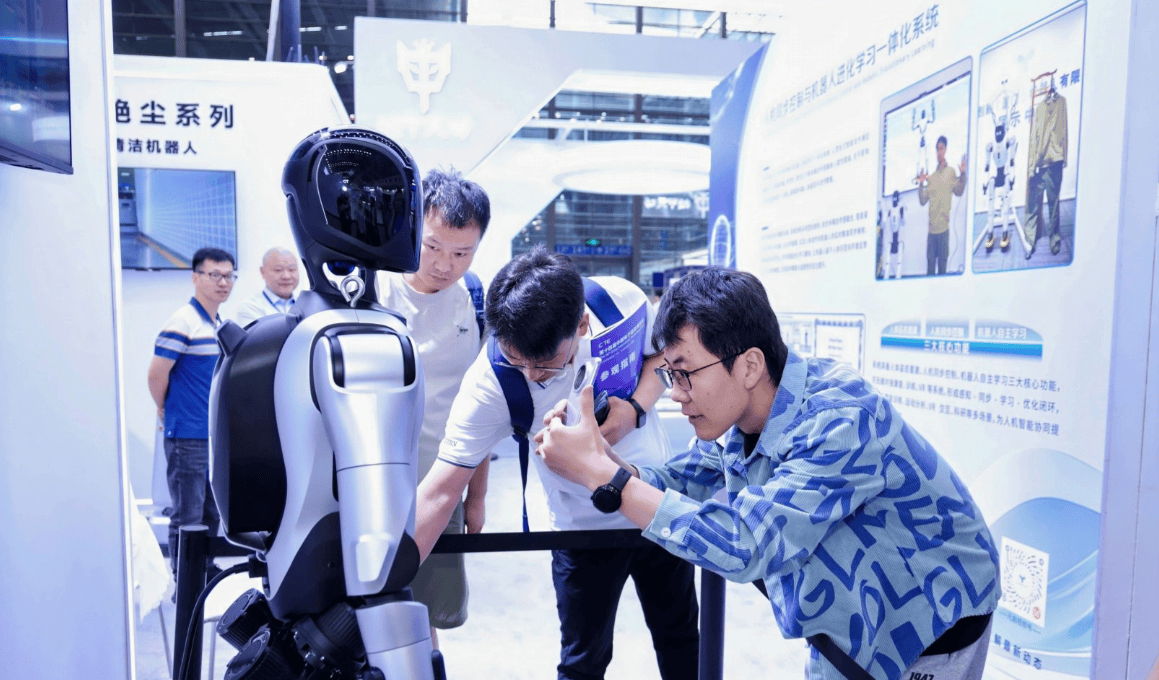
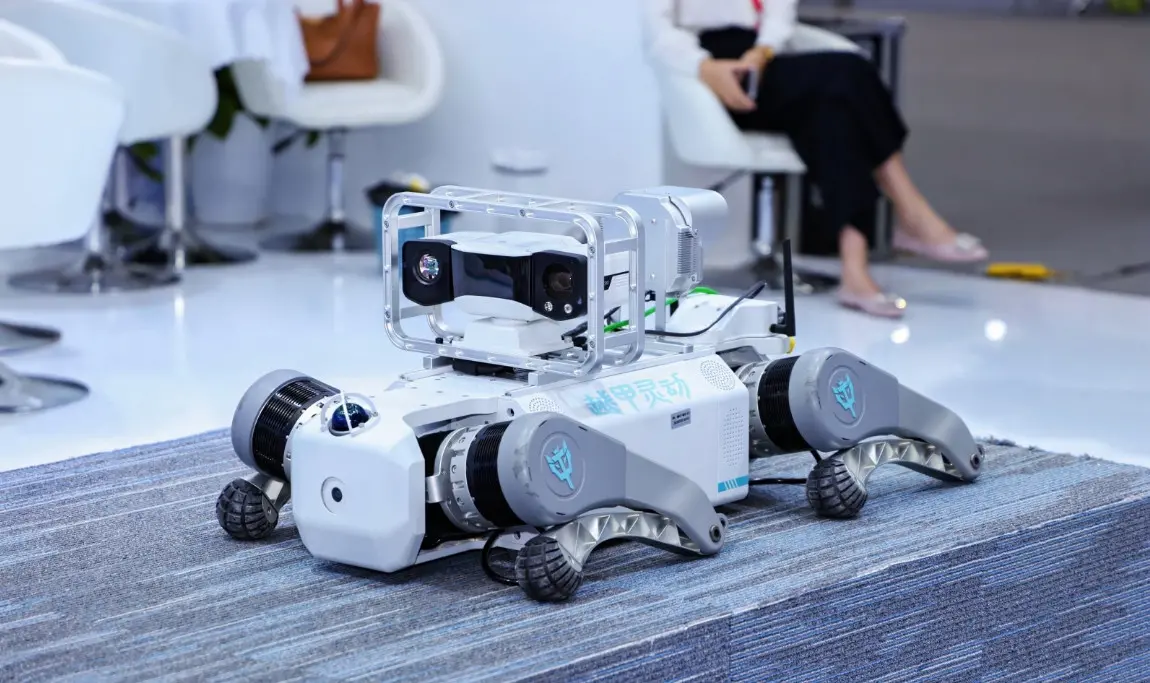
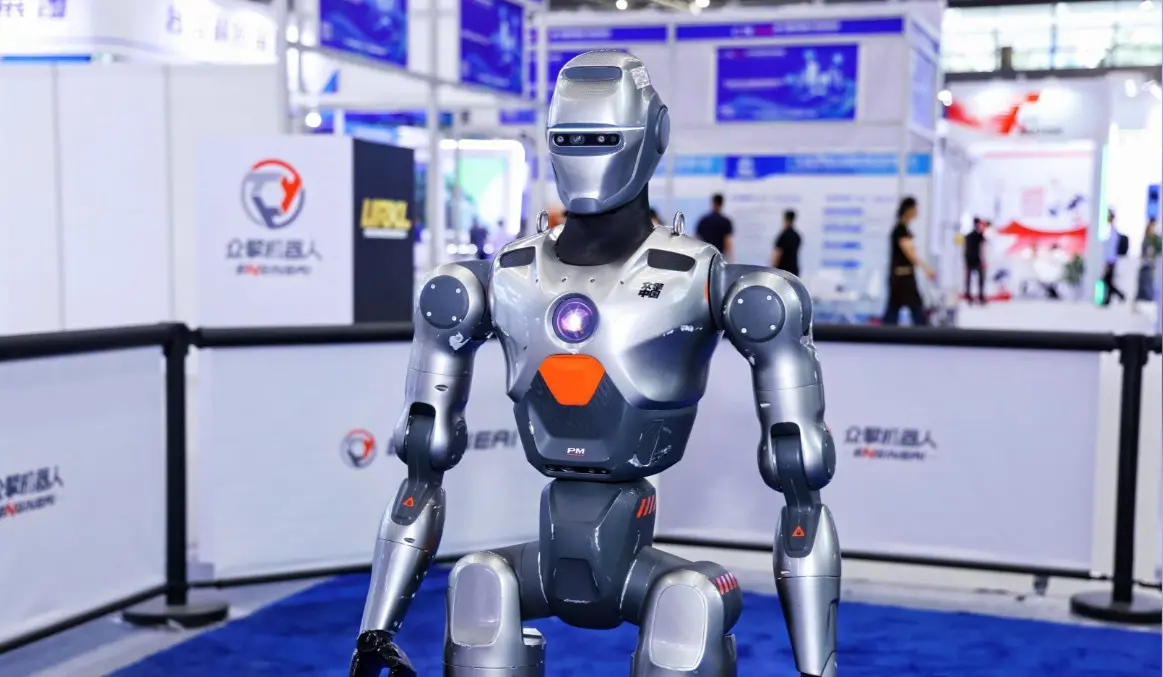
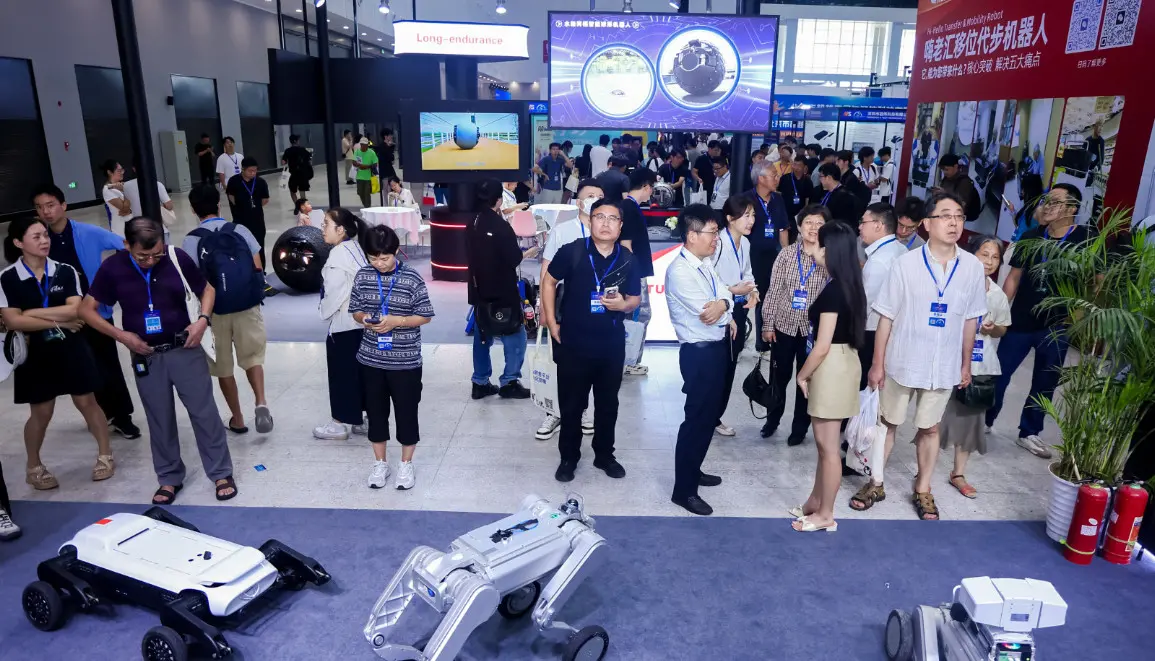
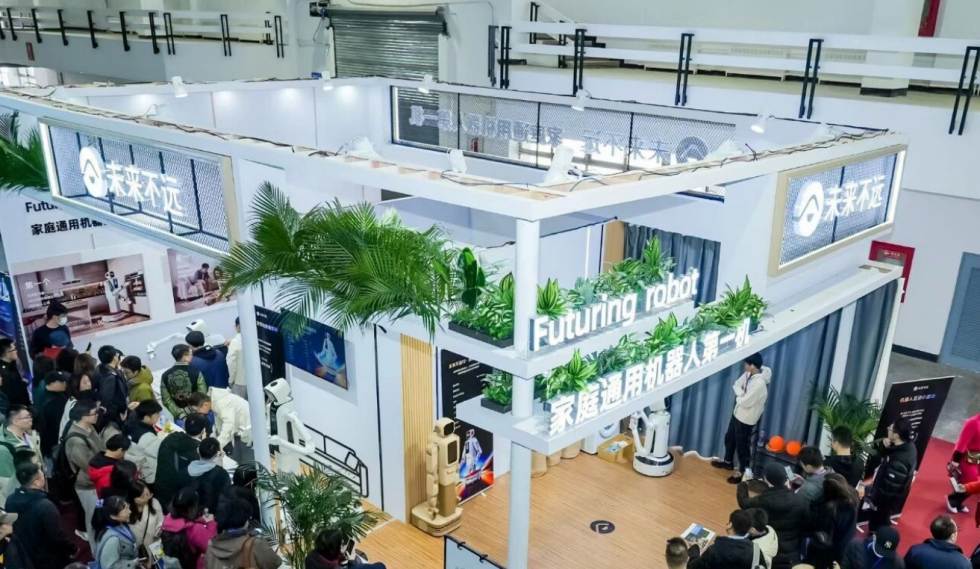
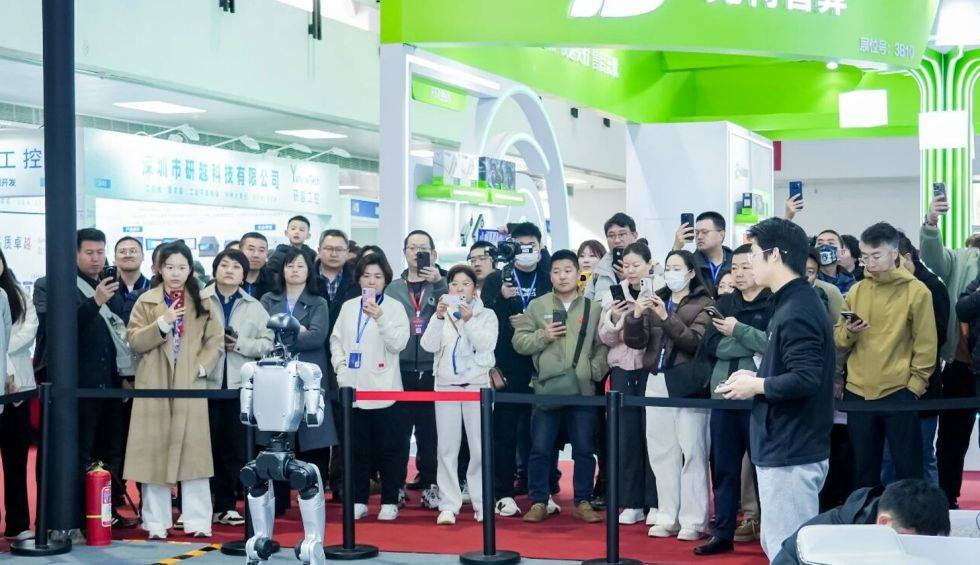
整机层是部件性能的系统表达。工业机器人围绕负载、精度、节拍与可靠性形成成熟产品线;人形机器人聚焦双足平衡、全身控制、双手协同与环境适应;服务机器人侧重人机交互、导航调度与场景适配;特种机器人针对防爆、防水、耐高低温等要求设计。整机厂商的能力不止于组装,还包括控制算法、可靠性设计与交付售后体系;观展时建议在参数之外,重点比较故障处理、安全防护与维护结构等现场方案。
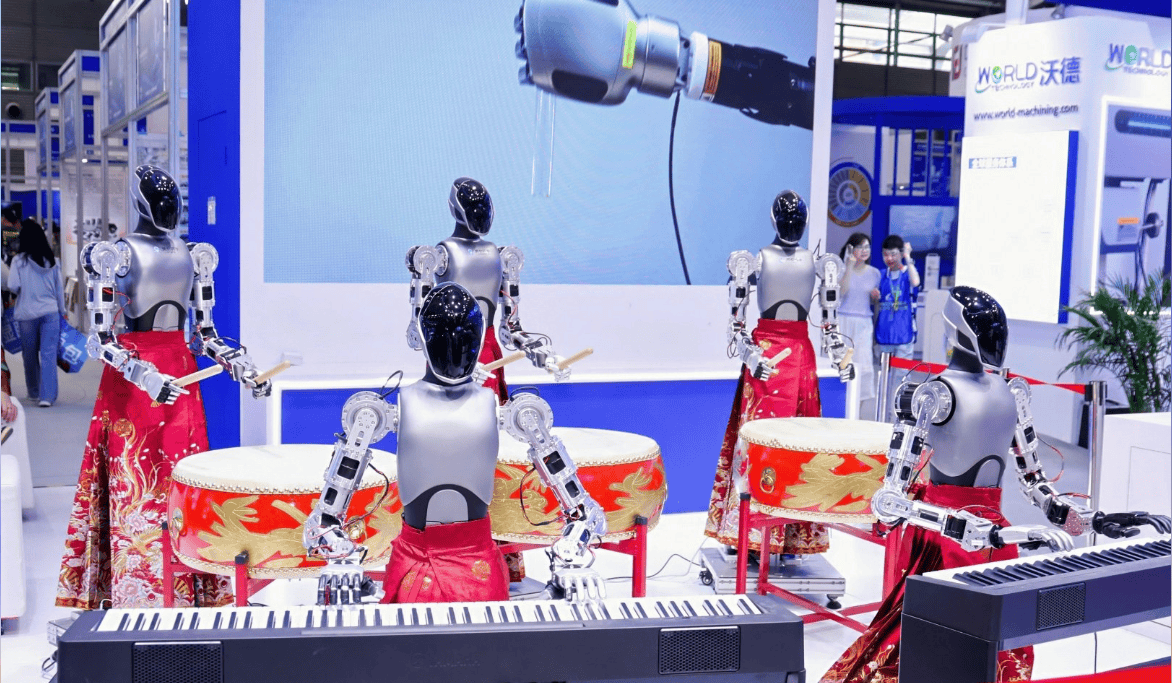
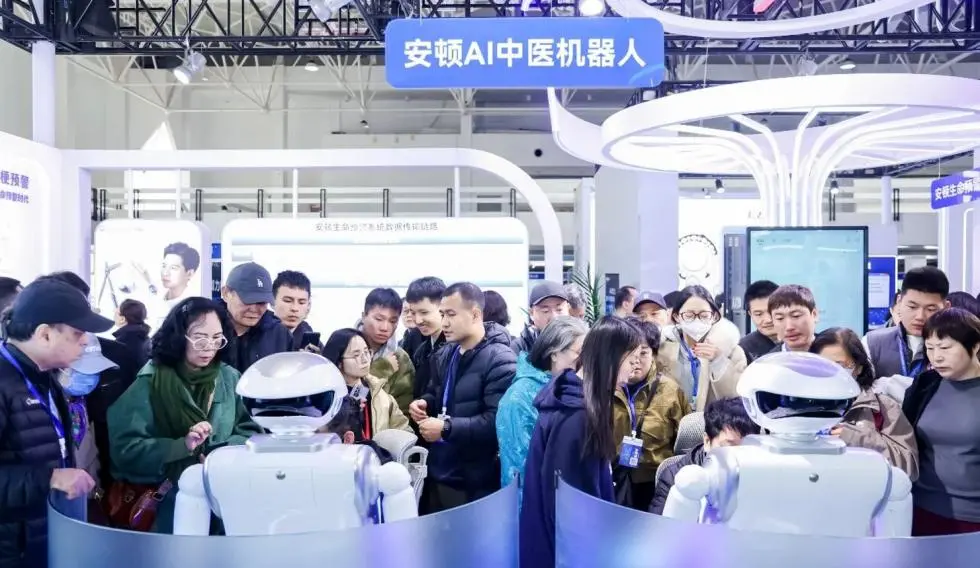
应用场景为技术提供验证环境,也决定投入优先级:制造关注节拍、精度与部署成本;物流关注调度效率与多机协同;医疗康养关注安全、交互友好与合规;特种关注环境适应性与任务专用化。场景方的真实问题,往往成为下一代部件与整机改进的方向。
规模化的前提是供应链稳定。从公开进展看,国产替代大体分两层:成熟部件在可靠性与产能上逐步站稳,具备规模供货能力;高端环节仍在攻关,需要产学研协同与多场景验证推进。展会把上下游置于同一空间,便于观察部件、整机与场景的匹配度,识别仍存瓶颈环节。
展望2027年4月的展会,可预期三条线索:部件国产化继续向高精度、高可靠环节延伸;整机在更多真实场景中接受检验;应用方案从单点示范走向可复制的成套交付。判断产业进展,应以现场运行数据、供应链成熟度与场景复制能力为依据,而非仅凭演示效果。沿着部件、整机、场景这条轴线,展会呈现的将不只是一批产品,而是一张产业技术走向落地的全景图。