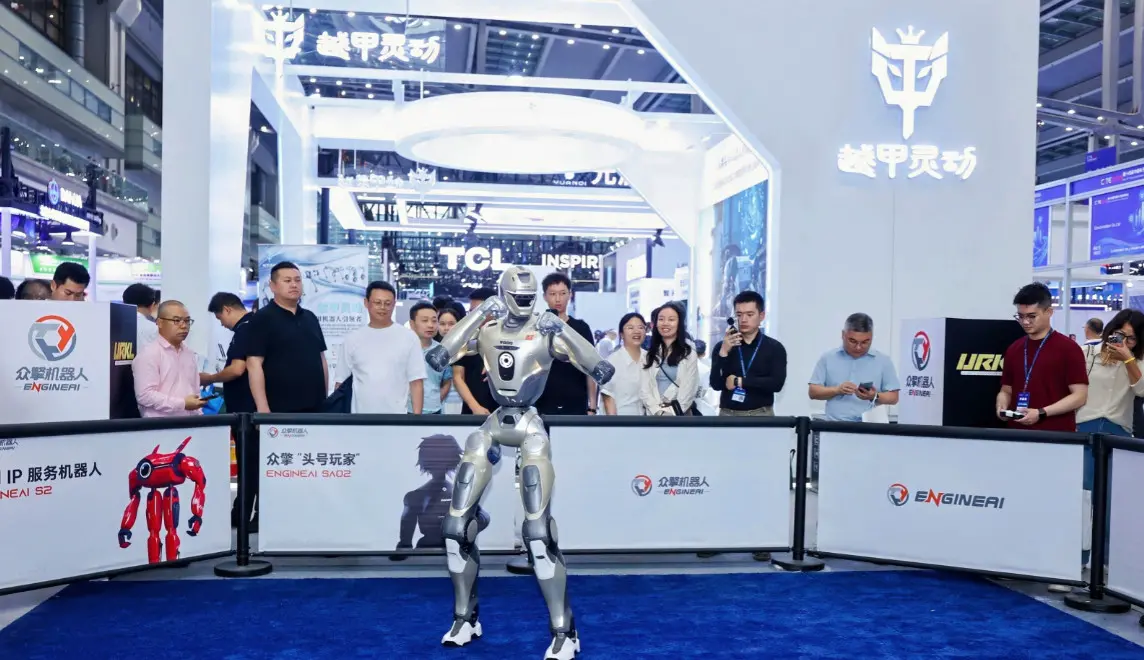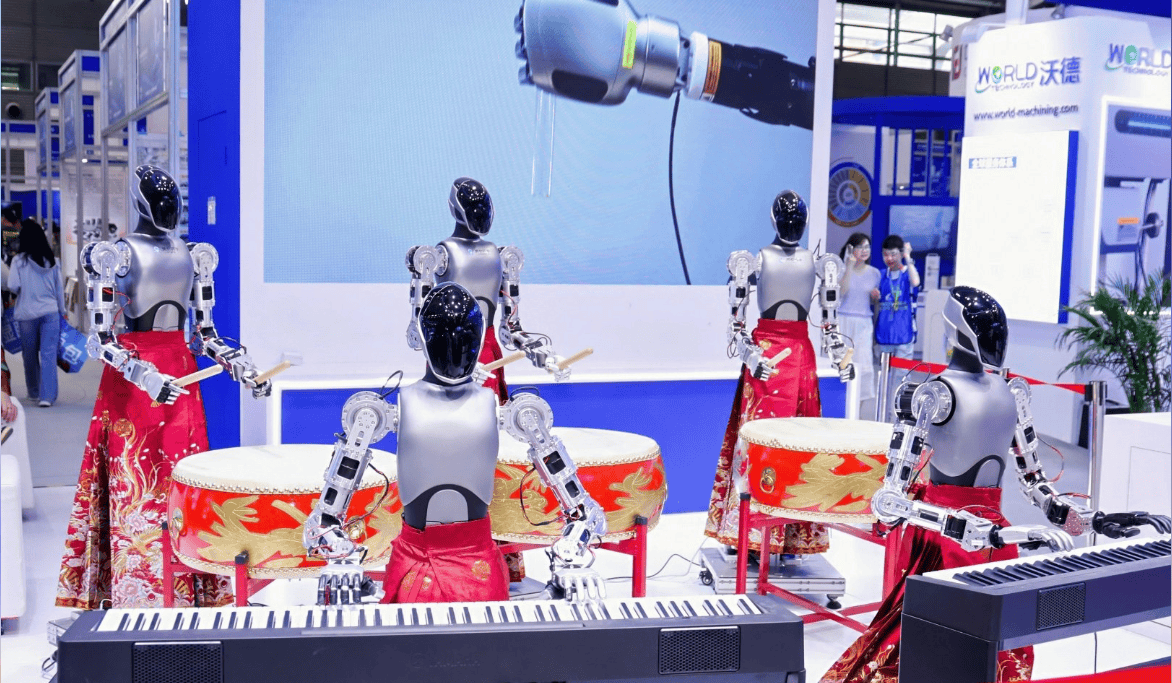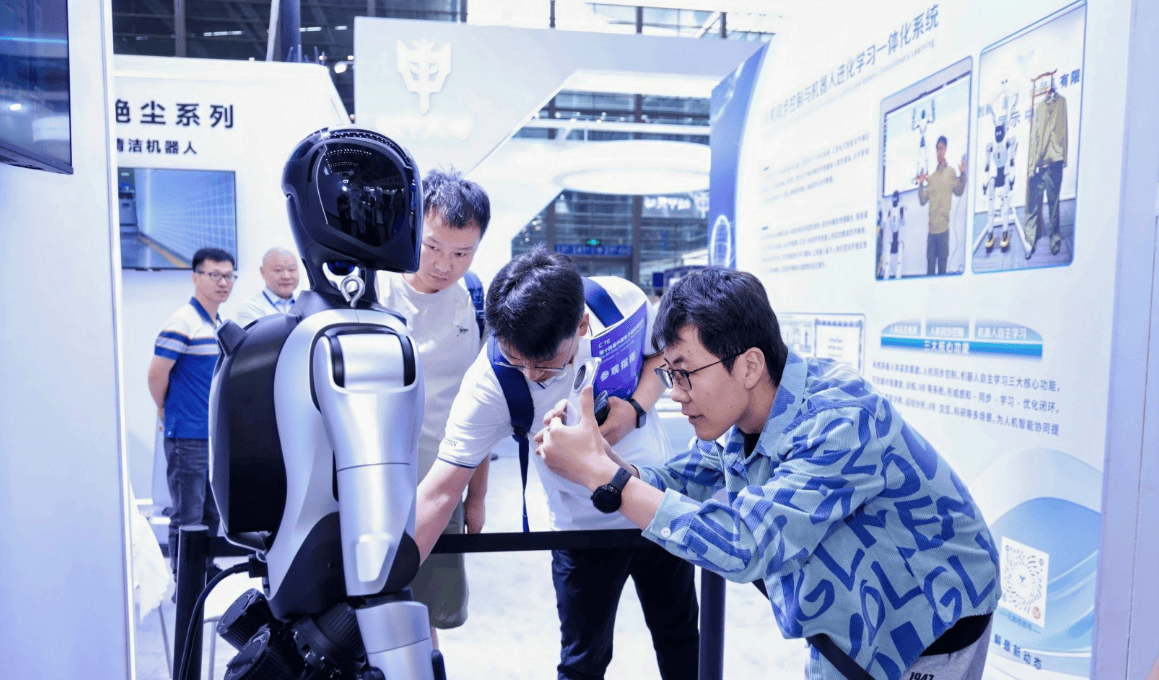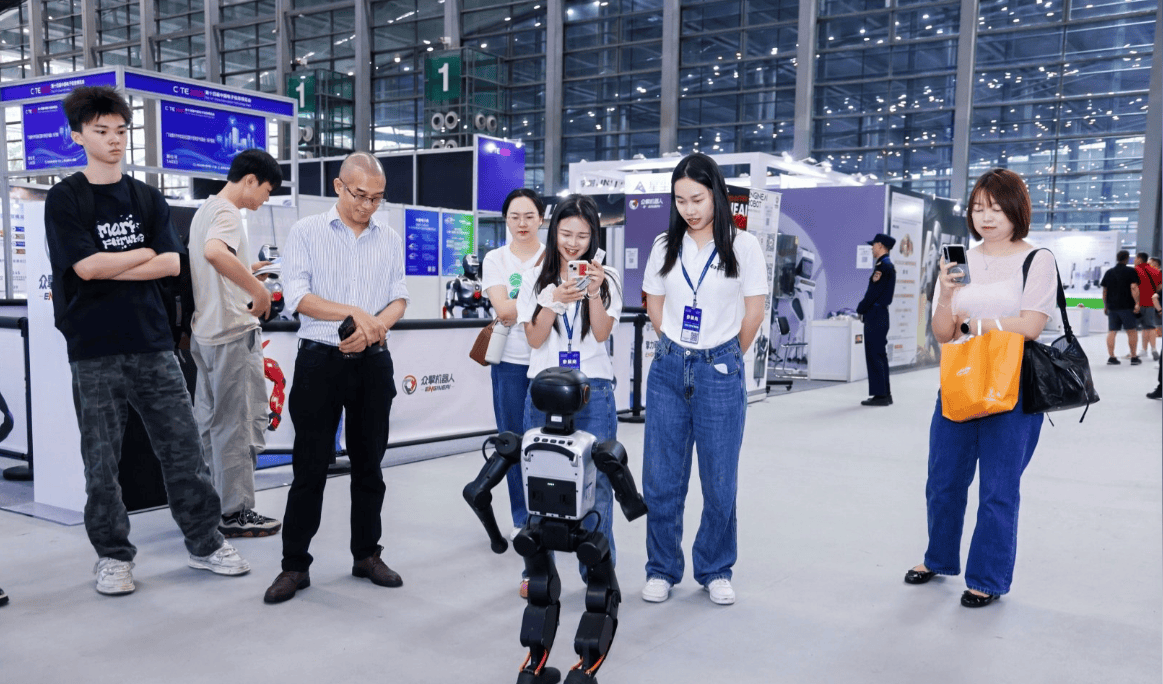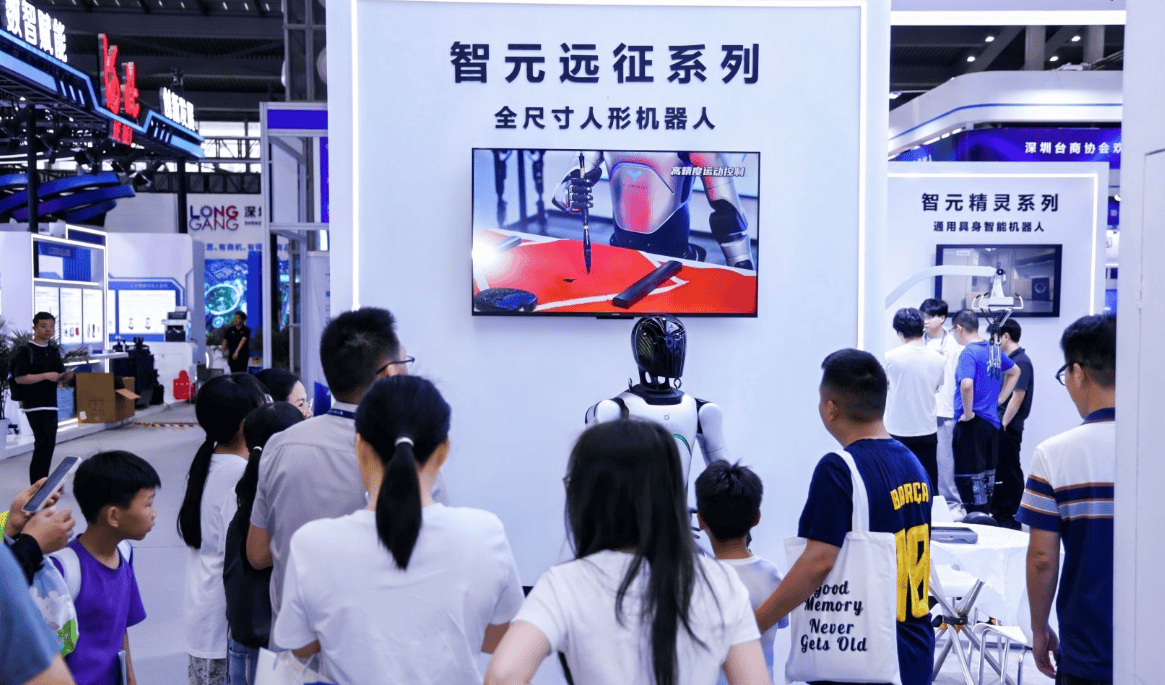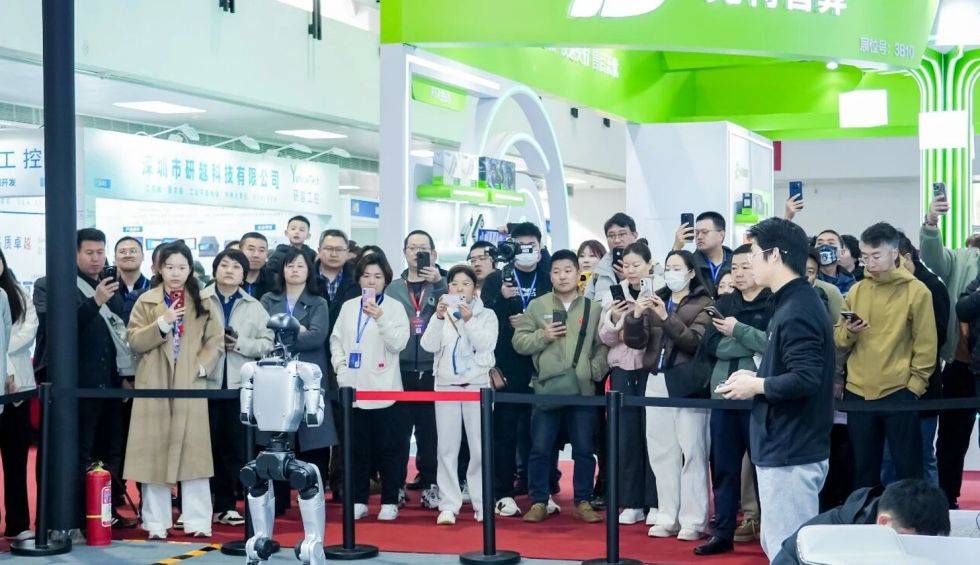
长期以来,机器人展会多以静态样机、参数展板和标准化动作演示为主,观众看到的是“产品做出来了没有”,却难以判断其在杂乱、多变、非标准化的真实工况中能否稳定完成任务。随着具身智能成为产业演进的新方向,这种展示方式正在发生改变。
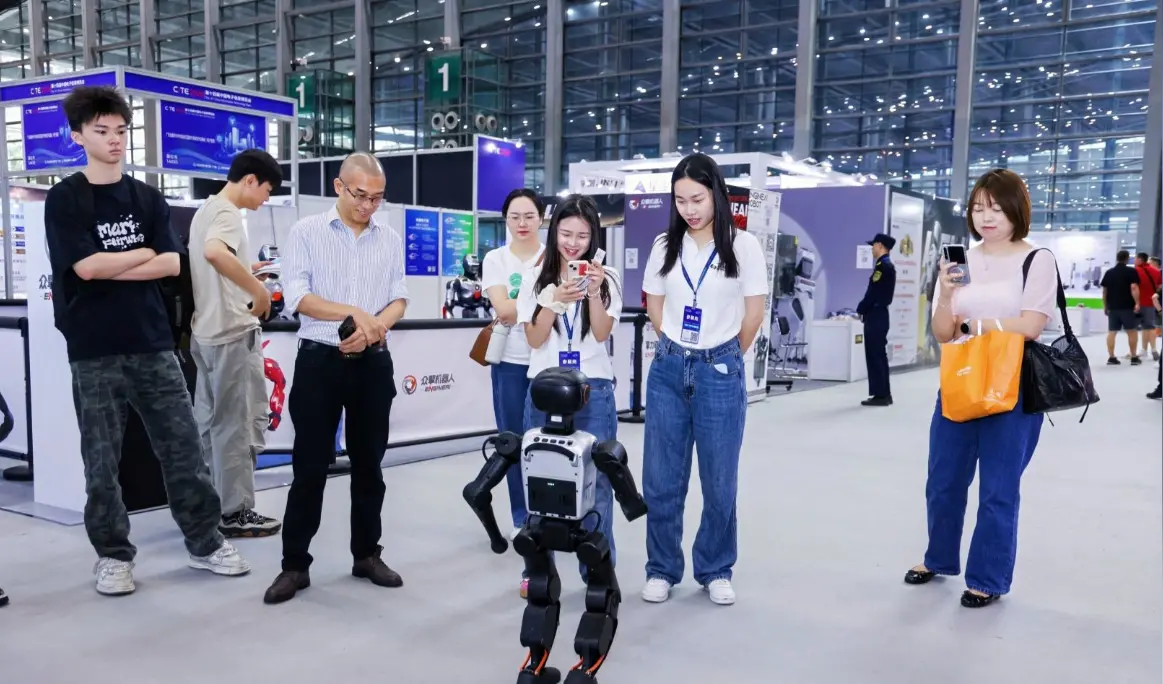
2027深圳机器人展把观察重心从“看样品”推向“看作业”:让机器人在接近真实流程的场景中连续完成感知、判断与执行,展品需要证明的不只是技术可行性,更是复杂环境下的适配能力、运行稳定性与实际落地价值。
传统工业机器人依赖结构化环境:工件位置固定、工序流程确定、动作轨迹预先编程,更换产品或调整工序往往需要重新示教,柔性有限,难以主动理解环境变化。
具身智能指向的,是机器人从“按程序动作”走向“按情境行动”。依托视觉、力觉、触觉等多模态感知获取环境与作业对象信息,机器人自主决策动作方式、发力程度与执行顺序,完成操作后依据反馈修正下一步,形成感知、判断、行动与反馈的闭环,在杂乱物料、非标零件或临时变化的任务中具备自主规划与应变空间。
本届展会上,具身智能成为贯穿整机研发、算法迭代与场景落地的主线,展示重点从“机器人能做什么动作”转向“能否理解任务、应对变化并交付结果”,智能最终体现在真实作业过程中的判断与应变之中。
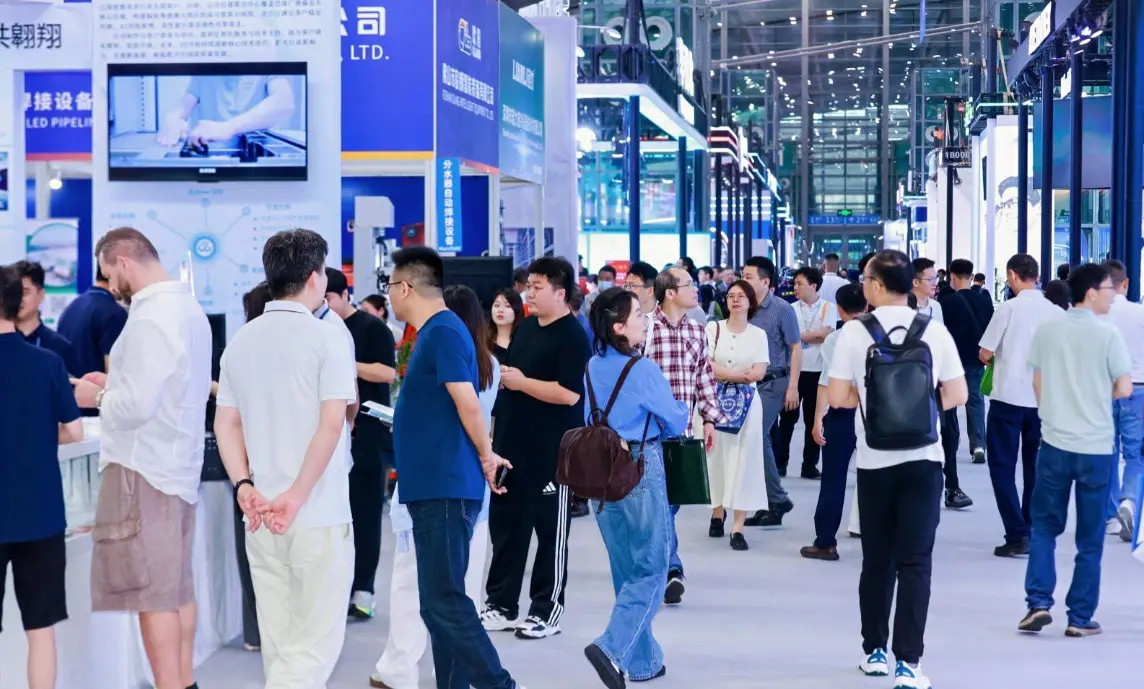
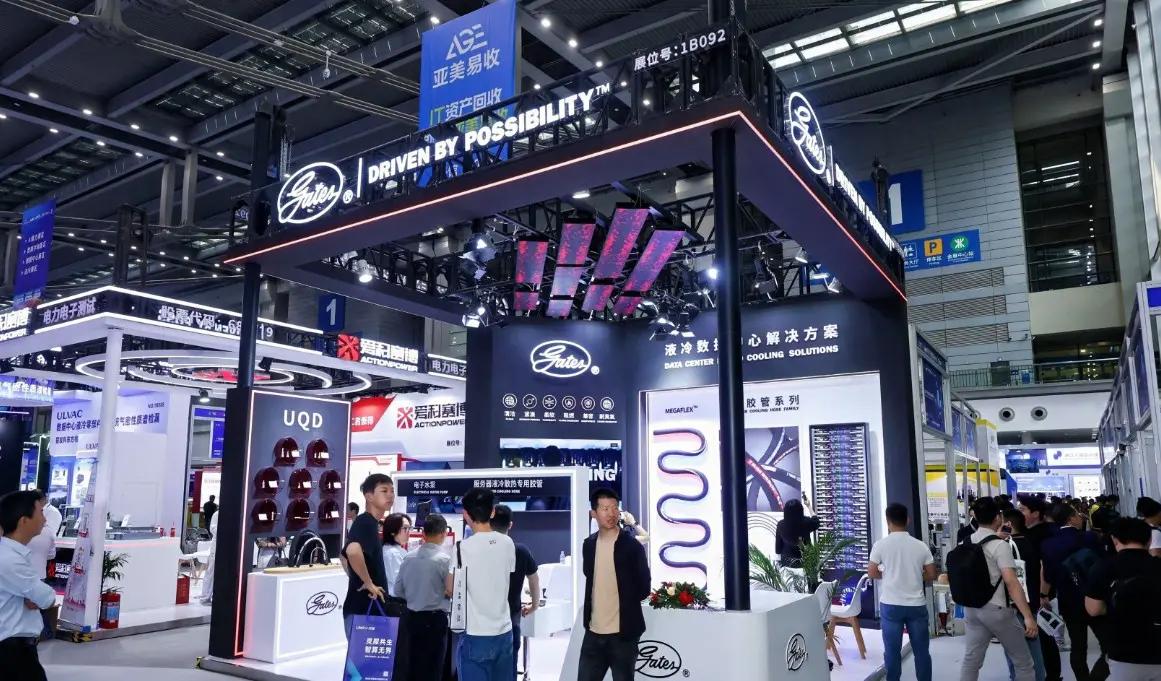
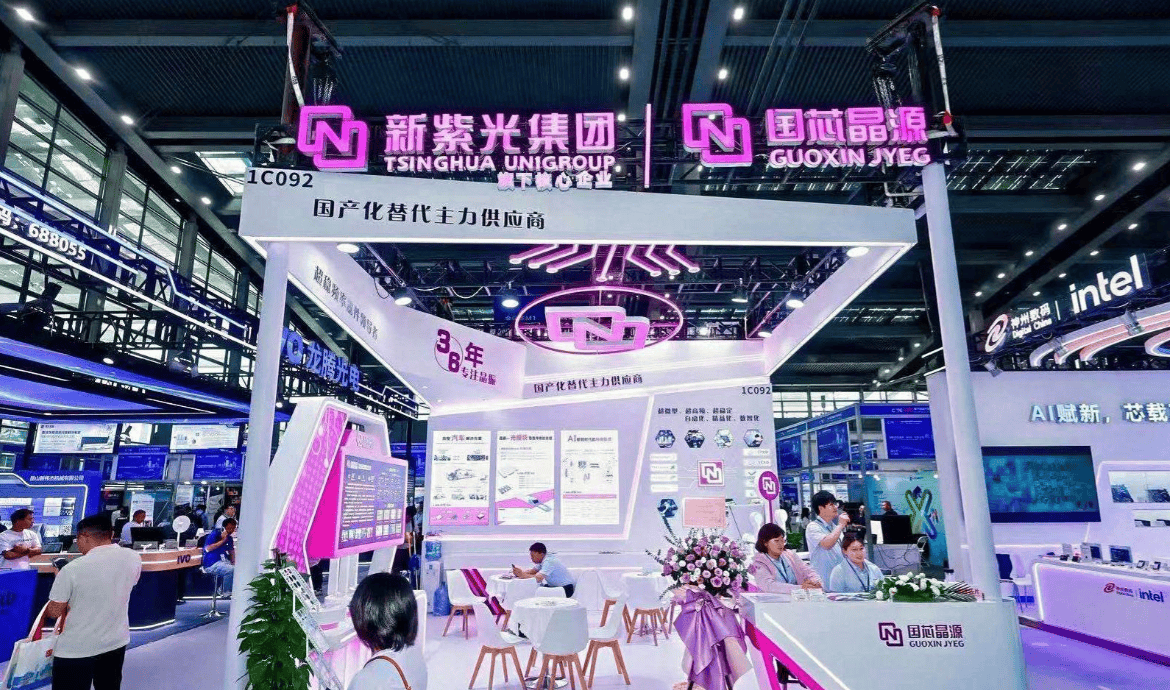
具身智能落地并非整机单点突破,而需要零部件、运动控制与整机方案同步演进。展会集中呈现产业链关键环节,便于观众顺着机器人的作业表现,追溯其能力来自哪些部件与系统的支撑。
运动执行部件:伺服电机、减速器与轴承决定动力输出、精度与平顺性,是负载能力、响应速度与长期可靠性的基础。
控制核心:控制器调度整机运动、处理感知信息并执行决策,连接算法能力与物理动作。
感知系统:传感器与视觉系统提供环境识别、物体定位与状态监测,是自主决策的前提。
末端操作机构:灵巧手承担抓取、装配与精细操作,自由度与力控水平决定对象适配能力。
能源与续航:电池与能源管理系统关系作业时长、功耗表现与运行安全。
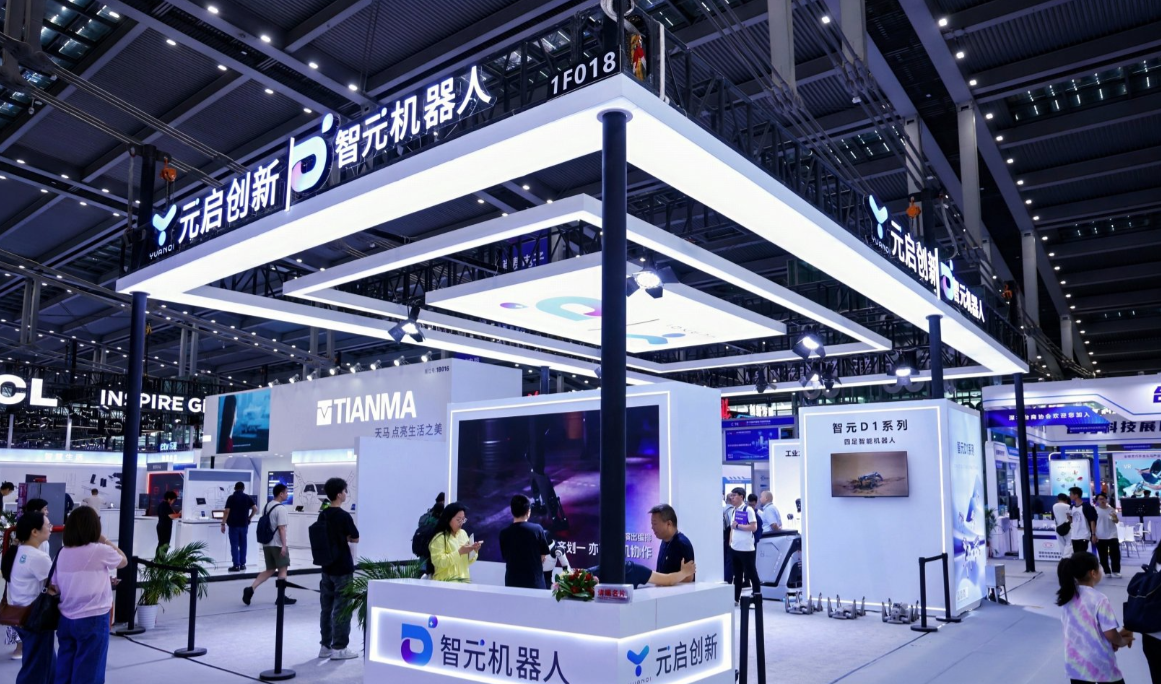
不同于以往零部件各自展示单项参数,展会更强调部件与整机协同:零部件结合场景需求提供配套方案,整机厂商在产品定义阶段即与上游深入配合;整机方案与底层部件同场呈现,也为上下游企业发现彼此的配合空间。
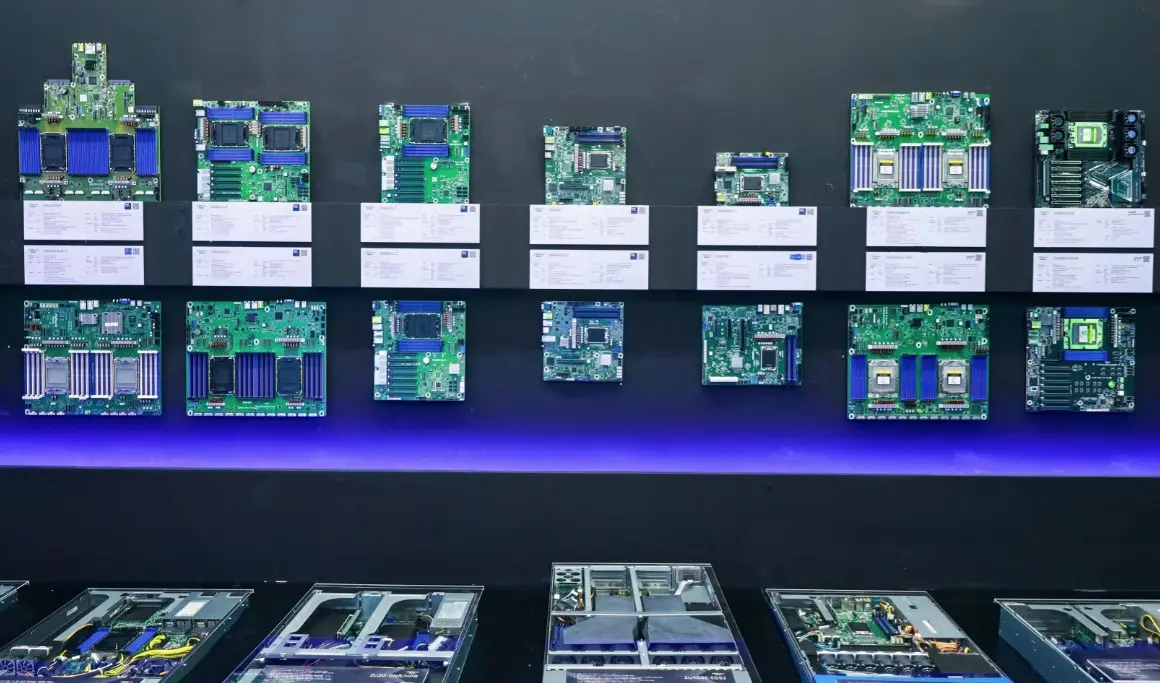
机器人是否真正具备落地价值,最终要回到具体工况之中。展品覆盖工业制造、仓储物流、汽车装配、新能源生产、商业服务与特种作业等多个领域,重点呈现机器人在实际流程中解决问题的方案。
工业制造:上下料、搬运、加工辅助,应对工件差异与工序切换,保证节拍与动作稳定。
仓储物流:分拣、码垛、搬运,配合货流与人流变化,在作业通道间完成连续流转。
汽车装配:装配、检测工序中处理零件配合与位置偏差,体现柔性与精度控制。
新能源生产:面向电池、光伏产线高精度、高一致性要求,承担严格重复的操作环节。
商业服务:接待导引、物品配送、环境清洁等场景,兼顾近距离互动安全与任务完成度。
特种作业:在危险、受限环境中替代人员完成探测、操作与巡检,降低作业风险。
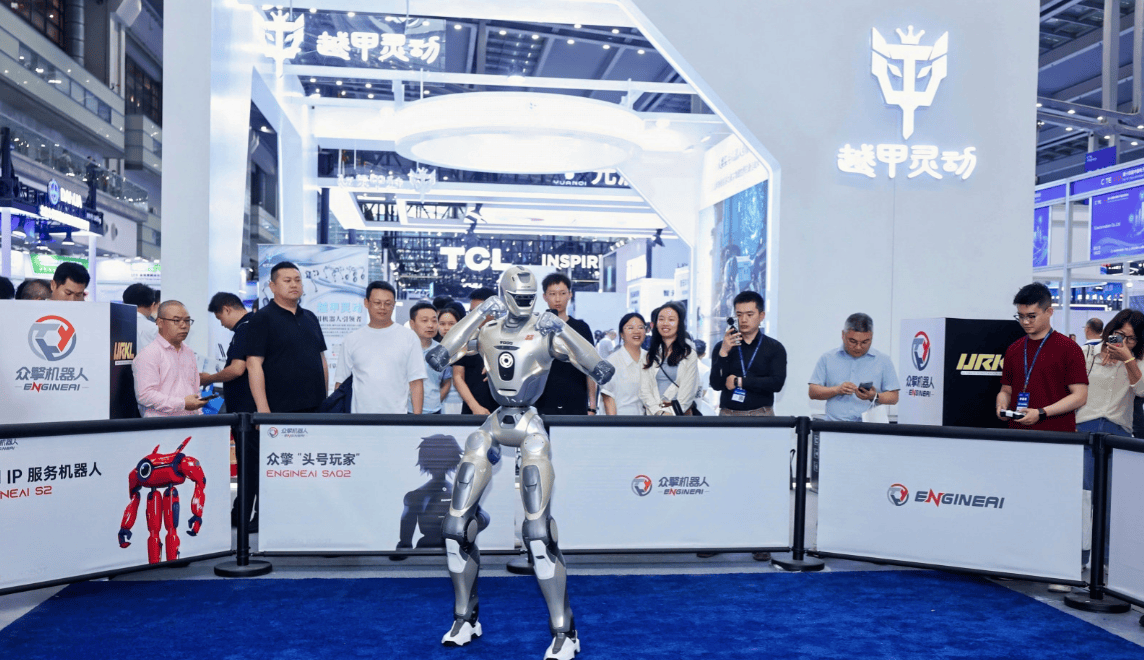
现场方案以流程化、连续性方式呈现:观众看到的是完整作业链条中的识别、规划、执行与应变,而非孤立动作的重复表演。展品价值落点从“动作是否好看”转向“工况下是否好用”,即对象适配程度、长时间稳定性,以及与现有流程和人员的协作兼容性。
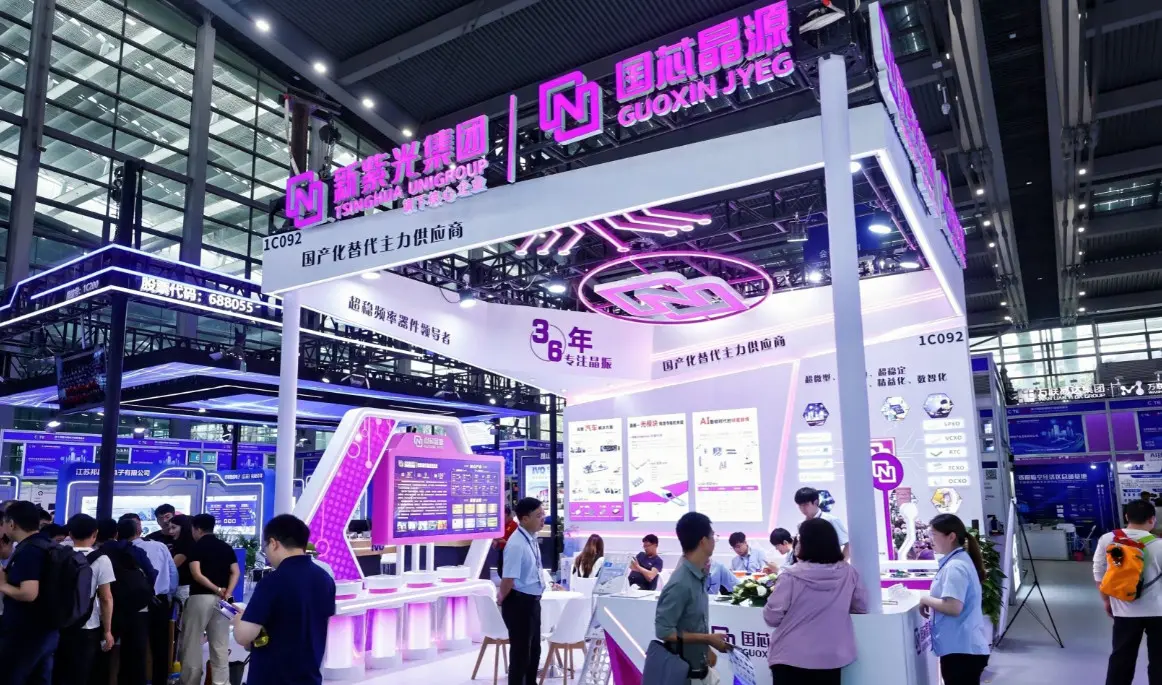
机器人产业链长、环节多,方案从原型走向应用,需要整机厂商、零部件商、算法团队、集成商与终端用户反复沟通、选型与验证;以往对接分散在不同场合,周期长、信息不对称。
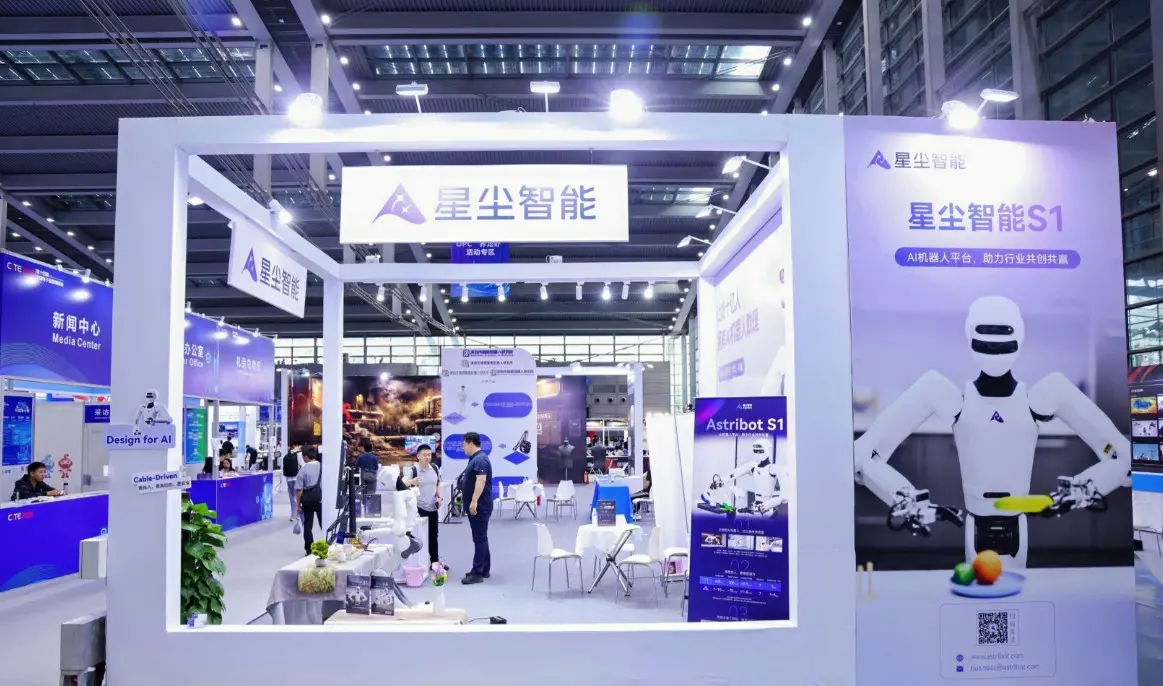
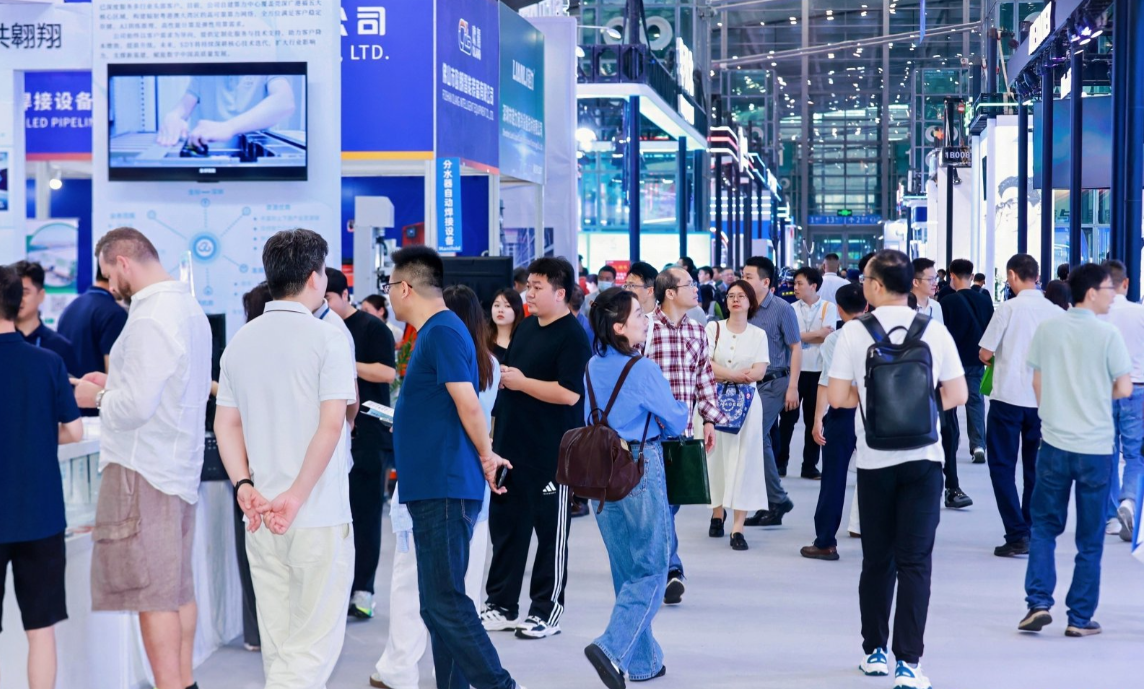
展会把产业链各方汇聚到同一平台:整机厂展示产品与场景方案,供应商呈现核心部件与配套能力,算法团队输出感知与决策技术,集成商提供行业落地路径,终端用户带着真实工况问题到场,各方可围绕具体任务直接交流需求、比对方案、讨论配合。
这种同场对接不止于现场见面:上游可以直接听到用户对精度、适配范围、可靠性与成本的要求,中游更快找到匹配场景需求的部件与技术,用户也能现场完成初步选型判断,为后续样机测试、联合验证与合作落地缩短周期。
从“看样品”到“看作业”,背后是机器人产业评价方式的转变:技术先进性最终要由真实工况中的作业表现来检验。2027深圳机器人展将集中呈现具身智能在整机、部件、算法与场景方案上的协同进展,成为观察产业落地节奏与成熟度的重要窗口。展会的具体时间、地点与参展阵容,以主办方后续公开发布的信息为准。